 UK
 EnglishТипова
 Polski
 Español
 Deutsch
 日本語
 Italiano
 Português (BR)
 Français
 العربية
 Nederlands
 中文
 한국어
 हिन्दी
 Türkçe
 Tiếng Việt
 Русский
 Bahasa Indonesia
 فارسی
 বাংলা
 ไทย
 Filipino
 Kiswahili
 اردو
 Bahasa Melayu
 தமிழ்
 עברית
 Ελληνικά
 ਪੰਜਾਬੀ
 አማርኛ
 မြန်မာဘာသာ
 ខ្មែរ
 ქართული
 नेपाली
 Монгол хэл
 Հայերեն
 සිංහල
 ລາວ
 Čeština
 Română
 Magyar
 Български
 Svenska
 Dansk
 Suomi
 Norsk
 Slovenčina
 Hrvatski
 Српски
 Slovenščina
 Lietuvių
 Latviešu
 Eesti
 Íslenska
 Shqip
 Македонски
 Bosanski
 Malti
 Azərbaycanca
 Қазақша
 O'zbekcha
 Тоҷикӣ
 Кыргызча
Vacuum Gripper Pick and Place: Holding Force, Leakage and Slip Limits (2D)New📱A gantry robot picks a box with a suction cup: watch vacuum build against pump speed and…
Cobot Contact Limits: ISO/TS 15066 Force, Pressure and Safe Speed (2D)New📱2D side view of ISO/TS 15066 power-and-force limiting: robot tool against body regions, RK4…
MPPI Sampling-Based Trajectory Planner for a Rover (2D)New📱2D top view of MPPI trajectory planning for a unicycle rover: K noisy rollouts, softmax…
Peg-in-Hole Spiral Search Under Pose Uncertainty (2D)New📱2D top view of spiral search for a hidden hole inside a pose-uncertainty ellipse, with…
Two-Finger Pinch Grasp: Friction Cone, Force Closure and Slip (2D)New📱2D front view of a two-finger pinch grasp: friction cones as wedges, the contact chord,…
Surgical Robot Remote Centre of Motion: Side View, Endoscope View and Tremor Filter Trade-off (2D)New📱2D surgical RCM view: side view of the pivoting instrument, endoscope plan view, tip error…
Control Barrier Function Safety Filter Top View: Obstacle QP and Velocity Space (2D)New📱2D top view of a control barrier function safety filter with a velocity-space inset showing…
Peristaltic Crawler Side View: Friction Ratchet and Contraction Map (2D)New📱2D side view of a peristaltic crawler with an anchored/sliding node display, a space-time…
Quadruped Gait Top View: Support Polygon and Stability Margin (2D)New📱2D top view of a quadruped gait with gait diagram, support polygon, centre of gravity and…
Two-Link Arm Torque Bars: Inertial, Coriolis and Gravity Terms (2D)New📱2D side view of a two-link arm with live torque bars and one-period torque curves for the…
Rimless Wheel Passive Walker: Heel-Strike Return Map on a Slope (2D)New📱🟠The same rimless wheel model as the 3D scene: spokes rolling down a tilted slope, the return…
Differential-Drive Odometry: Believed Square versus Real Path (2D)New📱🟠The same odometry model as the 3D scene: the believed square and the real path on a floor…
Dubins Path Planner: Turning Circles, Tangent Lines and the Six Candidate Words (2D)New📱🟠A top-down map of the start pose, goal pose, full-lock turning circles and the winning…
3D Robotic Arm Cell: Three-Joint Inverse Dynamics, Newton-Euler Torque Limits and Pick-and-PlaceNew📱🟠A 3D Blender robot cell with a three-joint arm doing pick and place: closed-form inverse…
VR Latency, Vestibular Conflict and Training Curve LabNew📱🟠A 3D head-mounted display turns while a delayed, frame-held picture of the world lags behind…
VR Latency Phase Plane: Head Yaw Loop and Swim Map (2D)New📱🟠2D companion of the VR latency lab: a top-down plan of a turning headset with delayed ghost…
Ball-and-Beam Control: Phase Plane, Pole Map and PD Tuning (2D)New📱🟠Side view, phase plane and pole map of the ball-and-beam feedback loop: place the ball in…
Ball-and-Beam Balancer: Servo-Tilted Rails, Rolling Ball and PD Position ControlNew📱🟠Servo-tilted two-rail beam, a rolling ball and a distance sensor modelled in Blender: tune a…
Cycloidal Precision Drive: Interactive 3D Robotic GearboxNew📱🤖Explore a dual-disc cycloidal robotic gearbox in an interactive 3D engineering laboratory.…
Humanoid Push Recovery: Capture Point and Stepping (2D)New📱Side and top view of a walking inverted-pendulum humanoid: push it and watch the capture…
Lunar Construction Robotics 3D - Regolith Berm, Rover Fleet and Solar NightNew📱🟠A 3D lunar construction site: rovers dig a borrow pit and pile a landing-pad berm powered by…
Quadcopter Flight Dynamics Lab: Rotor Thrust, PID Control, Wind and Battery Endurance (2D)New📱2D side view of a planar multirotor with cascaded altitude, position and attitude PID…
Osmotic Microcapsule: Water Flux, Shell Elasticity and Rupture Strain (2D)New📱🤖Cross-section of two elastic semipermeable microcapsules in a bath. Set the bath and…
FORGEMANTIS HX–900 — Robotic Forge SimulatorNew📱🤖FORGEMANTIS HX–900 — interactive 900-tonne hydraulic forging manipulator powered by…
Jacquard Loom: Punched Cards, Float Lengths, Cloth Weight and Output (2D)New📱🤖Top view of a Jacquard loom row by row: a punched card lifts some of 24 hooks, the lifted…
Robot Arm: Gravity Torque, Payload Capacity and Motor Limits (2D)New📱🤖Side view of a three-joint robot arm holding a payload, with each joint coloured by how…
SCARA Pick-and-Place Cell: Speed vs Grasp Reliability and Throughput (3D)New📱🟠Interactive 3D robot cell built in Blender: a SCARA arm moves parts from a conveyor to a…
Deep-Sea ROV Dive (3D): Tether, Thrusters, Buoyancy Trim and PressureNew📱🟠3D ROV dive built with Blender and Three.js: tether with current drag, four-thruster…
FORGE — ROBOTICS WORKS: Industrial automation & quality controlNew📱🤖Industrial automation & quality control. Immersive interactive real-time Three.js simulator
Seismic Sensor Array: Locating an Event from Arrival Times and the Cramer-Rao Limit (2D)New📱A hidden underground event sends a wavefront across a map of sensor robots. Each sensor…
Two-Link Arm Singularity: Jacobian Inverse against Damped Least Squares (2D)New📱Two identical two-link robot arms reach out along the same line toward full extension. The…
AGV Aisle Gridlock: Wait-For Graph Deadlock Chart (2D plan view)New📱🟠Plan-view twin of the 3D AGV aisle gridlock lab: the same discrete traffic model, wait-for…
AGV Aisle Gridlock: Reservation vs First-Come Traffic Control in 3DNew📱🟠Run a fleet of warehouse AGVs on a single-lane aisle lattice and compare first-come…
CYCLOID-C15: Dual-Disc 15-Lobe Cycloidal Robot Joint ReducerNew📱🤖Original interactive engineering demonstrator: physically constrained moving mechanical…
KINETIQ CL-1 · Interactive Servo Control WorkbenchNew📱🤖Real-time mass-spring-damper servo physics, interactive PID tuning, actuator saturation,…
Industrial Robot CellNew📱🤖Control robotic workcells, joint motion and production rhythm.
Robotic WarehouseNew📱🤖Watch automated mobile robots navigate shelves and collection lanes.
NEXUS ARK | SR–1600: Self-Replicating Robotic DrydockNew📱🤖NEXUS ARK SR–1600: 1.6 km interactive robotic drydock. An engineering simulation for…
OCTANT / C8 - Eight-Cable Parallel Robot CellNew📱🤖A 3-DOF eight-winch cable-driven parallel robot laboratory. Control a suspended point-mass…
NUTATOR L–01 | Precision Precession Observatory: Motion Made Visible.New📱🤖NUTATOR L-01 — a precision interactive Lagrange top, gyroscope precession and nutation…
OSMORA CX–2 — Osmotic Microcapsule Dynamics: Osmora Cx—2New📱🤖OSMORA CX-2: real-time 3D scientific experiment for the osmosis, membrane permeability, and…
PRZĘDZA J—24 — Łódź Jacquard Weaving LaboratoryNew📱🤖PRZĘDZA / J-24 — an original offline WebGL2 interactive Jacquard loom simulator inspired by…
HEXASYNC · Precision Motion LaboratoryNew📱🤖A fully articulated Stewart platform with six independent precision actuators. Engineered…
KINETIQ / S2 — SCARA Motion Safety ConsoleNew📱🤖KINETIQ / S2 — SCARA Motion Safety Console import { mount } from…
Eight-Cable Parallel Robot: Tension Allocation, Wind Rejection and Step Response (2D front and top views)New📱🤖Front and top views of a payload hung from eight cables. Choose payload mass, tension limit,…
OCTANT C8 — Eight-Cable Parallel RobotNew📱🤖OCTANT C8 Eight-Cable Parallel Robot | Offline interactive robotics simulation
Lane Keeping Lab (2D): Pure Pursuit vs Stanley Controller on the Bicycle ModelNew📱2D top-down lane keeping lab: pure pursuit and Stanley path tracking on a kinematic or…
Humanoid Robot Walking Lab: Zero-Moment Point and the Linear Inverted Pendulum — 2D ZMP and Capture PointNew📱Interactive 2D companion of the humanoid walking lab: sagittal inverted-pendulum view with…
Self-Driving Car: Adaptive Cruise, Emergency Braking, Sensor Delay and Road Grip — 2D Controls BenchNew📱2D companion of the adaptive-cruise and emergency-braking lab: a live top-down road with gap…
Autonomous Braking - 2D Kalman Fusion, Range Track, Gating and Stopping DistanceNew📱2D companion of the 3D autonomous-vehicle sensor-fusion simulator: top-down road,…
Robot Arm Joint PID Lab: Gravity, Torque Saturation, Anti-Windup and Step-Response Tuning — 2D Step Response and Phase PlaneNew📱2D companion of the robot-arm PID lab: side view of the joint, step response, P/I/D torque…
Stewart Platform Hexapod 3D: Leg Forces, Workspace and Flight-Simulator Motion CueingNew📱🟠Blender-built 3D Stewart platform: six actuators move a pod in six degrees of freedom while…
Stewart Platform Hexapod: Inverse Kinematics, Leg Forces, Workspace and Motion CueingNew📱Interactive Stewart platform in 2D: side and top views, closed-form inverse kinematics,…
3D Bio-Inspired Hexapod: Blender Walking Robot with CPG Gaits, Inverse Kinematics and Stability MarginNew📱🟠A Blender-modelled hexapod robot walking on rough terrain: coupled-oscillator gait…
Autonomous Haulage Dispatch Map (2D): Routing, Queueing and Truck KinematicsNew📱Plan-view dispatch map of an autonomous haulage fleet: road grades, curve limits, shovel and…
Delta Parallel Robot 3D: Pick-and-Place Cycles, Workspace and SingularitiesNew📱🟠Blender-built 3D delta robot above a conveyor: three motors drive parallelogram arms, the…
Furuta Rotary Inverted Pendulum 3D: Energy Swing-Up and LQR BalanceNew📱🟠Blender-built 3D Furuta pendulum on a lab bench: swing the arm to pump energy, catch the rod…
Delta Parallel Robot: Inverse Kinematics, Workspace and Pick-and-Place Cycle TimeNew📱Interactive 2D delta robot: closed-form inverse kinematics of three parallelogram arms,…
Furuta Rotary Inverted Pendulum: Energy Swing-Up and LQR BalanceNew📱Interactive Furuta pendulum: nonlinear two-degree-of-freedom Lagrangian dynamics,…
Mecanum Wheel Platform 3D: Omnidirectional Drive, Roller Forces and Odometry DriftNew📱🟠Blender-built 3D omnidirectional platform with four mecanum wheels: drive sideways and spin,…
Mecanum Wheel Platform: Roller Kinematics, Wheel Slip and Odometry DriftNew📱Interactive 2D mecanum platform: the 4x3 wheel-speed Jacobian, pseudo-inverse body velocity,…
Robot Assembly Line Throughput, Bottleneck and Queueing Lab — 2D Floor Board and Queueing ChecksNew📱2D companion of the robot assembly line lab: plan view of stations, buffers and states, WIP…
KINETIX A6: Six-Axis Industrial Robot Exploded in 3DNew📱🤖Explore, explode, manually assemble and operate 129 precision robot components across six…
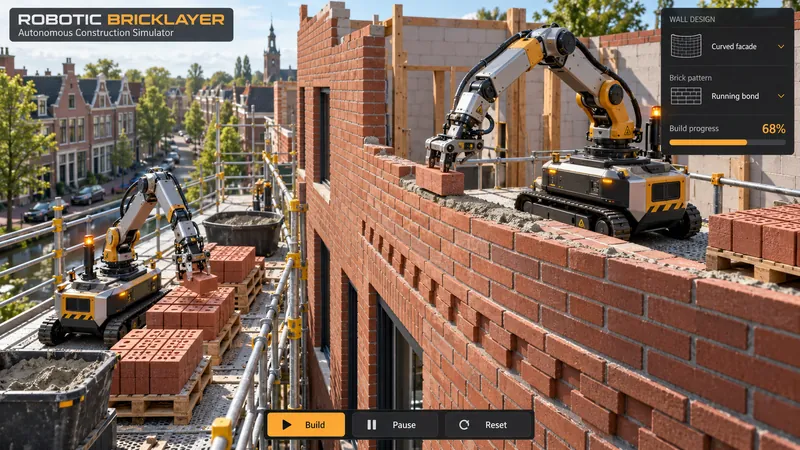 Robotic Bricklayer: Curved Dutch Facade, Brick Bond, Mortar and Cycle-Time LabNew📱🟠Two tracked robots with two-link arms lay a curved Dutch brick facade from a climbing…
Robot Vacuum Coverage Planner: Smart Home CleaningNew📱🟠Plan how a generic robot vacuum maps a flat with lidar, plans a snake-like coverage path…
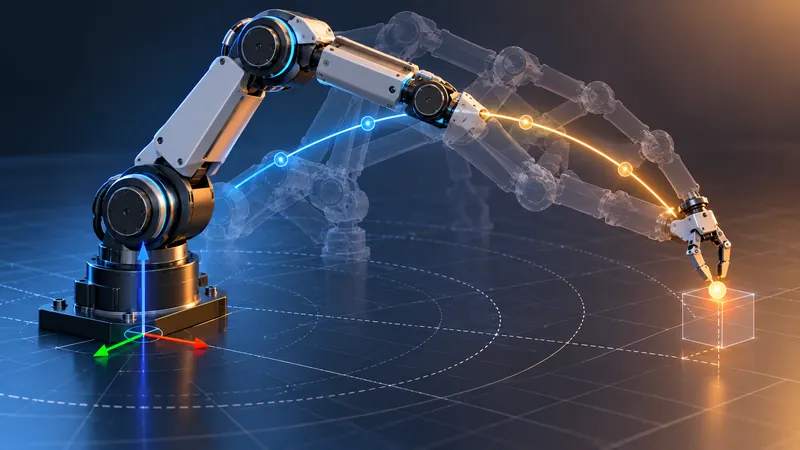 Six-Axis Robot Arm: Jacobian Damped-Least-Squares IK, Singularity Walk and Ghost Trajectory LabNew📱🟠A six-joint industrial arm with exact forward kinematics, a geometric Jacobian and…
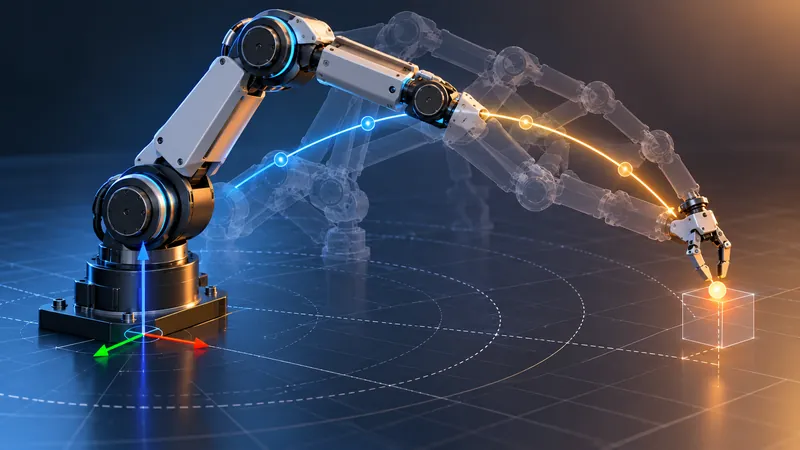 Six-Axis Robot Arm: Jacobian Damped-Least-Squares IK, Singularity Walk and Ghost Trajectory Lab — 2D Side Section and Velocity EllipseNew📱2D companion of the six-axis robot arm lab: side cross-section and top-down maps with ghost…
Self-Driving Car: Adaptive Cruise, Emergency Braking, Sensor Delay and Road GripNew📱🟠Put an autonomous test car behind a braking lead car or in front of stalled traffic: tune…
Robot Arm Joint PID Lab: Gravity, Torque Saturation, Anti-Windup and Step-Response TuningNew📱🟠Tune the PID controller of a single-joint robot arm that fights gravity: see steady-state…
Lane Keeping Lab: Pure Pursuit, Stanley and the Kinematic Bicycle ModelNew📱🟠Two generic cars follow the same lane under pure pursuit and the Stanley controller on a…
Humanoid Robot Walking Lab: Zero-Moment Point and the Linear Inverted PendulumNew📱🟠A generic biped walks on a footstep plan computed by Kajita-style preview control of the…
Quadcopter Flight Dynamics Lab: Rotor Thrust, PID Control, Wind and Battery EnduranceNew📱🟠6-DOF quadrotor and hexarotor lab: rotor thrust and mixer, cascaded PID tuning with step…
Bipedal Robot Balance Lab: ZMP Walking, Capture Point and Evolutionary LearningNew📱🟠A 7-link humanoid robot with a rigid-body physics engine balances and walks using a Linear…
Warehouse Robot Fleet: Multi-Agent Pathfinding and Order Fulfilment LabNew📱🟠A fleet of mobile tote-carrying robots fetches orders from storage racks to robotic pick…
Robot Assembly Line Throughput, Bottleneck and Queueing LabNew📱🟠Discrete-event simulation of four robot-arm stations in series with random service times,…
Autonomous Vehicle Sensor Fusion: Kalman Filter, Lidar and Radar LabNew📱🟠A self-driving car tracks the vehicle ahead with noisy lidar, radar and camera returns fused…
Remote-Driven Tracked Robot: Latency, Radio Link, Tipping and Battery LabNew📱🟠Drive a tracked inspection robot by remote over a collapsed-building mock-up through a…
Humanoid Push Recovery Lab: Capture Point Stepping, Ankle Strategy and Cost of TransportNew📱🟠A Blender-built generic humanoid walks on the 3-D linear inverted pendulum (w =…
Autonomous Warehouse Fleet: 2D Top-Down Dispatch ModelNew📱Interactive 2D model of an autonomous warehouse: a fleet of mobile robots plans A* routes…
Surgical Robot Remote Center of Motion: 2D SectionNew📱Interactive 2D sagittal section of a laparoscopic surgical robot: drag the instrument tip…
Robot Arm Side View 2D: Inverse Kinematics, Manipulability Ellipse and Gravity TorqueNew📱🟠Interactive 2D side view of a robot arm with Blender-rendered link sprites: drag the tool…
Nanorobotics Rotor Array: 2D Brownian ModelNew📱Interactive 2D top view of a 3x3 array of nanoscale rotors in a viscous fluid: overdamped…
Humanoid Robot Balance: 2D Walking ModelNew📱Side-view 2D model of a humanoid walker driven by a linear inverted pendulum controller:…
Autonomous Vehicle Lab: 2D Top-Down DrivingNew📱Interactive 2D top-down autonomous vehicle model on a ring road: radar, lidar and camera…
Surgical Robot Remote Centre of Motion: 2D Side ViewNew📱Interactive 2D side view of a teleoperated laparoscopic robot pivoting about a fixed port:…
Swarm Robotics Foraging: 2D Decentralised RobotsNew📱Top-down 2D swarm of robots that forage resource piles and carry them to a base using only…
Robot Arm Control Lab: 2D Planar ArmNew📱Interactive 2D two-link robot arm with full rigid-body dynamics. Drag the target and compare…
2D Soft Catch Gripper: Impedance Control, Pad Stiffness, Peak Contact Force and the Friction Grip WindowNew📱🟠Side view of a gentle robotic catch: Kelvin-Voigt fingertip pad, impedance-controlled arm…
Robot Arm Kinematics: 2D Forward and Inverse IKNew📱Planar 3-link arm with forward kinematics, damped least-squares inverse kinematics, Jacobian…
Tumbling Satellite Capture: 2D Rigid-Body Angular MomentumNew📱2D orthographic view of a torque-free tumbling satellite with live spin plots and a robotic…
Wind-Aware Drone Return-to-Home: 2DNew📱Explore how wind affects a drone's return-to-home path in 2D, optimizing its trajectory for…
Fleet Battery Management: Predictive Recharge vs Stranding (2D)New📱Top-down 2D comparison of two robot fleets: one runs every robot until its battery hits zero…
Симуляція складальної лінії, керованої роботами (2D)New📱Interactive 2D top-down simulation of a robotic assembly line. Mobile robots cycle between…
Camera-GPS Geotagging Sync (2D)New📱Top-down 2D view of a survey drone flying a lawnmower grid over textured terrain: watch how…
Robot Parkour (2D)New📱Top-down Canvas2D reinforcement-learning training view: a fleet of robot agents learns to…
Tactile Slip Detection Grip (2D)New📱2D side-view companion: a two-finger gripper with tactile fingertip sensors detects…
AUV Ballast & Thruster Control (2D)New📱2D top-down and depth-profile port of the AUV ballast/thruster simulator: flood or purge…
Continuum Robot: Tendon-Driven Bending (2D)New📱🟠2D companion to the tendon-driven continuum robot: side-profile and top-down projections of…
In-Hand Manipulation: Finger Gaiting Simulator (2D)New📱Top-down 2D schematic of a three-fingered gripper reorienting a grasped object through…
McKibben Pneumatic Artificial Muscle (2D)New📱2D Canvas simulation of a McKibben pneumatic artificial muscle: inflate a braided-sleeve…
Redundant Safety Channel vs Single-Channel Robot Control (2D)New📱Top-down 2D port: inject a runaway-command fault into a robot arm's main controller and…
Robot Arm Kinematics (2D)New📱Canvas2D companion: a 2-link planar robot arm solved with analytic forward and inverse…
Безпілотний автомобіль: Злиття даних сенсорів та рівень довіри ШІ (2D)New📱Інтерактивна 2D симуляція автономного керування. Сенсори LiDAR, камера і радар об'єднуються…
Visual Servoing: Image-Based Camera Feedback (2D)New📱A 2D top-down simulation of image-based visual servoing (IBVS): a robot end-effector uses…
Плоский 3R-маніпулятор — обернена кінематика через якобіан (2D)New📱Плоска 3-ланкова рука 2D досягає рухомої цілі за допомогою розв'язувача оберненої кінематики…
Симулятор автономних систем: сприйняття-планування-дія (2D)New📱Вигляд згори на автомобіль, що уникає перешкод на трасі за допомогою віяла лідарних променів…
Промисловий маніпулятор — кінематика захоплення (2D)New📱2D вигляд зверху та збоку триланкового маніпулятора, що виконує цикл захоплення й…
Уникнення перешкод через оптичний потік (2D)New📱Дрон у 2D-вигляді зверху летить крізь скупчення перешкод, відхиляючись від того боку…
Точне позиціювання — керування ПІД-регуляторомNew📱Точкова модель робота рухається до заданої кліком цілі за допомогою реального ПІД-регулятора…
Дрони для видобутку на астероїдах (2D)New📱2D-версія симуляції видобутку на астероїдах з вигляду зверху: рій автономних дронів…
Симулятор автономного агро-дрона (2D)New📱Вигляд зверху на агро-дрон, що летить над полем за програмою обстеження, з керуванням…
Автономна сітка буріння (2D)New📱Вигляд згори на сітку свердловин, де заряд, крок, висота уступу та затримка задають…
Автономні роботи: основи (2D)New📱Вигляд згори, де робот пускає віяло променів лідара і поєднує сили прагнення до цілі та…
Автономна навігація судна (2D)New📱Двовимірна модель маневрування Номото з ПІД-автопілотом, що веде судно до точок маршруту за…
Злиття даних датчиків безпілотного авто (2D, вигляд згори)New📱Вигляд згори, де промені LIDAR, радара і камери зливаються в набір виявлень, а планувальник…
Розподілене покриття території: рій за Вороним (2D)New📱Вигляд згори на рій роботів, що прямують до центроїда власної комірки Вороного, з наївним…
Рій дронів проти метеозонда — покриття атмосфери (2D)New📱2D вигляд збоку, що порівнює розріджену вертикальну лінію проб одного метеозонда з щільним…
Лабораторія траєкторії удару робота-футболіста (2D)New📱2D-версія зверху до 3D Kick Robot Simulator: задайте силу, кут, приціл та крутку, щоб…
Читабельний рух робота 2D: ефективна проти читабельної траєкторіїNew📱Лабораторія руки робота у 2D-вигляді зверху: ефективний найкоротший шлях проти читабельного…
Комірка збірки роботизованої руки: обернена кінематика 2-ланкової руки (2D)New📱Дволанкова роботизована рука знімає деталі з рухомого конвеєра і складає їх у стопку за…
Передбачувана проти реактивної роботизованої ракетки (2D)New📱2D-версія згори: передбачувана ракетка прораховує криву м'яча і їде до точки перехоплення, а…
Жорсткий проти піддатливого робота у гробничному проході (2D)New📱Вид згори на того самого робота в проході гробниці: керуйте жорстким або піддатливим тілом з…
Цифровий двійник розумної фабрики (2D)New📱Вигляд згори на 2D-цех, де кількість роботів, швидкість виробництва та ефективність…
М'який пневматичний захват проти жорсткого затискача (2D)New📱2D симуляція збоку, що дозволяє порівняти м'який пневматичний палець і жорсткий паралельний…
Симулятор системи Зору-Мова-Дія (ЗМД) (2D)New📱Вигляд згори: команда проходить через етапи зору, мови й дії, а рука з 2-ланковою оберненою…
Автономний кар'єрний флот (2D)New📱2D-лабораторія диспетчеризації кар'єрних самоскидів згори: автономні вантажівки рухаються по…
Маніпулятор-сортувальник: обернена кінематика 2-ланкової руки та pick-and-place (2D)New📱2D-лабораторія pick-and-place: обмежений по крутному моменту 2-ланковий маніпулятор щоцикл…
Баланс на платформі — PID-регулятор кулі на площиніNew📱Сталева куля котиться по платформі, яка нахиляється під дією сили тяжіння, поки…
3D хірургічний робот: масштабування руху та фільтрація треморуNew📱3D-модель телекерованого хірургічного робота-маніпулятора (3 ступені свободи), який утримує…
Автономне порятунок у печері: пошук меж невідомого та планування шляху для кількох роботів (2D)New📱Двовимірна лабораторія автономного порятунку у печері: справжній алгоритм дослідження меж…
2D LiDAR: трасування променів, хмара точок і карта зайнятостіNew📱Обертовий 2D LiDAR пускає промені, що перетинаються з реальними відрізками стін кімнати за…
Робот-дозатор проти людини-піпетувальника: статистика точності (2D)New📱Двовимірна лабораторія точності піпетування: робот і людина по черзі дозують цільовий об'єм…
Нейроробототехніка: керування рукою через мозок-машинний інтерфейс (2D)New📱Двовимірна лабораторія мозок-машинного інтерфейсу: популяція кортикальних нейронів із…
Роботизований збір врожаю в саду: багаторукова обернена кінематика та зір (2D)New📱Двовимірна лабораторія збору врожаю в саду: реальна обернена кінематика дволанкової руки (за…
Адаптивне керування суглобом робота: MRAC при невідомому навантаженні (2D)New📱2D-версія 3D-симулятора MRAC: суглоб руки робота відстежує еталонну траєкторію за невідомої…
Косметичний робот-розпилювач 2D — нанесення покриття під кутом до поверхніNew📱Розгорнута 2D-карта поверхні для проходу нанесення покриття косметичним…
Роботизоване контактне точкове зварювання: симулятор ядра шва та деформації (2D)New📱2D симулятор роботизованого контактного точкового зварювання з виглядом згори: налаштуйте…
Обернена кінематика дельта-робота (2D)New📱2D-версія 3D-симулятора дельта-робота pick-and-place: та сама обернена кінематика на основі…
Маніпулятор для пакування 2D: продуктивність проти межі швидкості приводуNew📱2D-версія 3D-симулятора дельта-робота для пакування: плоский дволанковий маніпулятор з…
Сканування артефакту за принципом найкращого наступного огляду 2DNew📱2D-версія 3D-сканера артефактів з маніпулятором і поворотним столом: сенсор жадібно…
Gear Backlash in Robot JointsNew📱Двовимірний супутник симулятора: графік командного й фактичного кута шарніра в часі поряд із…
Дослідник кривої вікна адгезії шарів 3D-друку бетонуNew📱2D-версія 3D-моделі друку бетону: замість одного анімованого друку вона будує повну криву…
Rock-Bolt Torque-Tension Curve ExplorerNewA 2D companion to the 3D robotic bolter: instead of animating the rig, it plots the whole…
Злиття зору й дотику для захоплення у 2D: погляд збокуNewІнтерактивний 2D-захоплювач робота, вигляд збоку: зашумлена, час від часу перекрита камера…
Захоплення об'єкта 2D — сенсорне наближення з витримкоюNew📱Інтерактивний 2D-компаньйон до 3D-середовища навчання з підкріпленням Object Capture: один…
Керування всім тілом: симулятор нуль-простору надлишкової руки (2D)New2D-версія 3D-симулятора керування всім тілом: та сама ідея кінематично надлишкової плоскої…
Компенсація плавучості для підводних роботів (2D)New📱2D-версія-компаньйон 3D-симулятора плавучості підводних роботів: спостерігайте, як…
Зворотна кінематика — розв'язувач ланцюга FABRIK (2D)New📱Інтерактивний 2D-компаньйон до 3D-демо зворотної кінематики руки-маніпулятора: реалізація…
2D-керування формацією рою дронівNew📱2D-симулятор керування формацією рою дронів згори: кожен квадрокоптер виконує реальний закон…
Гексапод-ходок (2D)New📱2D-компаньйон до 3D-симуляції Hexapod Walker: шестиногий робот з реальною 2-ланковою…
Адаптивний піддатливий захват — недоактуовані пальці (2D)New📱🟠Інтерактивний 2D-компаньйон до 3D-моделі адаптивного захвата: три недоактуовані пальці,…
Hindsight Experience Replay: навчання руки-маніпулятора з розрідженою винагородою (2D)New📱Двовимірний вигляд згори на дві однакові дволанкові руки-маніпулятори, які навчаються…
Субсумпційна архітектура: пошарове реактивне керування роботомNew📱Інтерактивний симулятор субсумпційної архітектури з виглядом згори: мобільний робот…
Робот евакуації поранених: платформа для нош, що самовирівнюється (2D розріз)New📱Інтерактивний 2D-симулятор у розрізі робота для евакуації поранених із платформою для нош,…
Хореограф сервоприводів аніматроніки (2D)New📱Інтерактивний 2D-симулятор хореографії сервоприводів: керуйте головою аніматроніка через…
Мовна неоднозначність у роботів 2D: запитати чи діятиNew📱Інтерактивний 2D-симулятор політики "запитати чи діяти" в роботах, керованих мовою: для…
Квадратурний обертовий енкодер (2D диск і осцилограф)New📱Інтерактивний 2D квадратурний обертовий енкодер: диск із прорізами обертається повз два…
Робот-стругач деревини, що адаптується до волокон (2D)New📱Головка робота-стругача зчитує кут волокон деревини на певній відстані попереду різця та…
TDOA-мережа буїв 2D: гіперболічна локалізація тваринNew📱Мережа гідрофонних буїв у 2D-проєкції визначає місцезнаходження позначеної морської тварини…
Тренажер VR-телеоперування (2D): степеневий закон практикиNew📱Тренажер VR-телеоперування у 2D-вигляді зверху: дволанкова рука виконує аналітичну обернену…
Дуель роботів-сумоїстів 2D: конус огляду сенсора та стратегія краю рингуNew📱Інтерактивний 2D-симулятор роботів-сумоїстів у виді зверху: два автономні міні-сумо-роботи…
Моніторинг швидкості та дистанції у 2D: захисна зона безпеки коботу за ISO/TS 15066New📱Інтерактивний 2D-симулятор системи моніторингу швидкості та дистанції (SSM) для безпеки…
Сертифікатор архітектури безпеки та рівня повноти (2D)New📱Інтерактивний 2D-симулятор функціональної безпеки за ISO 13849-1: оберіть архітектуру…
Хаотичний генератор ентропії роботизованої руки у 2D: генератор справжніх випадкових чисел на основі подвійного маятникаNew📱Інтерактивний 2D-симулятор генератора справжніх випадкових чисел на основі хаотичної…
Візуальна одометрія: накопичення дрейфу та корекція замиканням циклу (2D)New📱Спостерігайте, як камера робота обчислює своє положення методом лічислення шляху за…
Навігація робота в натовпі 2D — взаємне уникнення зіткнень (ORCA)New📱Двовимірний симулятор із виглядом згори: робот охорони патрулює багатолюдну площу, уникаючи…
Модульний робот зі зміною форми 2D: решітка пивот-і-опораNew📱Двовимірна решітка кубічних роботів-модулів у профіль, що змінює форму, обертаючись на 90°…
Автоматизоване укладання волокна: керування курсом і дефекти зазору/нахлесту (2D)New📱Інтерактивний 2D-симулятор автоматизованого укладання волокна (AFP): спостерігайте, як…
Симулятор густини роботів і витіснення робочих місць (2D)New📱Інтерактивний 2D симулятор заводського цеху виду згори: регулюйте густину роботів за…
Планувальник Перестановок у Контейнерному ДворіNew📱Спостерігайте, як штабелюючий кран у 2D-вигляді збоку забирає контейнери з двору у строгому…
Категорії аварійної зупинки (IEC 60204-1) — 2DNew📱2D-схема руху маніпулятора для категорій аварійної зупинки за IEC 60204-1: активуйте…
Робот-доїльний апарат 2D: відстеження дійок фільтром Калмана та оберненою кінематикоюNew📱Інтерактивний 2D-симулятор роботизованого доїльного апарата з виглядом зверху: лазерний…
Баланс двоногого робота: симулятор нульового моменту сил (2D)New📱Двовимірний вид згори на ту саму модель балансу гуманоїда на основі лінійного оберненого…
Робот-кросконект 2D: гентрі-маніпулятор і оптичні втратиNew📱Двовимірний вигляд збоку на гентрі-робота з рухом по осях X та Y, який від'єднує та…
Відстеження руки: скелетна зворотна кінематика (2D)New📱2D-версія 3D-моделі відстеження руки: той самий розв'язувач оберненої кінематики FABRIK…
Tri-Star Stair-Climbing Wheelchair 2D: Pivot Kinematics, Torque and ClearanceNew📱Interactive 2D side-view simulator of a tri-star (planetary) wheel cluster climbing stairs:…
Планування перехоплення 2D: граф поз і захоплення-перекладанняNew📱2D-версія 3D-симулятора планування перехоплення: та сама пошукова задача в ширину по графу…
Розв'язувач конфліктів трьох законів робототехніки 2DNew📱2D-компаньйон до 3D-симулятора етики робота: той самий лексикографічний розв'язувач трьох…
Робот-художник: генерація мазків по траєкторії інструмента (2D)New📱Двовимірний вигляд згори — компаньйон до 3D-симулятора робота-художника SCARA: та сама…
Робот для розкрою тканини — оптимізатор розкладки лекал (2D)New📱2D-симулятор автоматизованого стола для розкрою одягу, вид зверху: реальний алгоритм…
Рука робота-сапера 2D: планарна кінематика маніпулятораNew📱2D-версія симулятора маніпулятора робота-сапера, показана збоку: та сама аналітична обернена…
Керування податливістю: фазовий портрет і сила-деформація (2D)New📱2D-супровід до симулятора імпедансного керування рукою робота: та сама динаміка контакту…
Планувальник траєкторії дрона з MPC (2D, хмара вибірок MPPI)New📱Інтерактивний 2D-планувальник на основі вибіркового прогнозного керування (MPPI): плоский…
Фільтр часток за магнітними аномаліями — 2D панель локалізаціїNew📱2D панель фільтра часток для навігації за магнітними аномаліями без GPS: масштабована карта…
Монітор безпеки в реальному часі 2D: виявлення аномалій і перемикання на резервний режимNew📱2D-монітор безпеки в реальному часі, вигляд зверху: спостерігайте, як пошкоджена політика…
Рука-дозатор для небезпечних речовин: аварійна зупинка за сигналом газового датчика (2D)New📱2D-модель хімічно стійкої руки-дозатора: справжній ланцюг прямої кінематики проходить цикл…
QP-розподіл опорних сил чотириногого робота (2D)New📱Розв'яжіть квадратичну задачу оптимізації, яку контролер цілісного тіла ногастого робота…
Рій наноботів 2D: радіус зв'язку та розподіл завданьNew📱Децентралізований рій наноботів передає сигнали про завдання від робота до робота через…
2D-плавець-наноробот: теорема про гребінець і фазовий портретNew📱2D-лабораторія плавця за малих чисел Рейнольдса: спостерігайте, як плавець-наноробот з…
Лінія сортування з таймінгом датчиків (2D)New📱Інтерактивний 2D-симулятор лінії сортування з виглядом згори, де фотоелектричний датчик і…
Розподіл завдань між роботами через консенсус (2D)New📱Панель керування 2D для алгоритму консенсусних пакетів (CBBA): флот роботів жадібно пропонує…
Керування суміщенням фарб 2D — стрічковий графік фазової похибкиNew📱2D-симулятор сервоконтуру суміщення кольорів рулонної офсетної машини у вигляді виду згори:…
Навігація робота в класі за проксемікою (2D)New📱Топ-даун 2D-версія навігатора проксеміки для класного робота: перетягніть будь-яку парту…
Квантова гіроскопічна навігація 2D — інтерферометр Саньяка та рахування шляхуNew📱Двовимірний навігатор з рахуванням шляху: керуйте ровером у тунелі без GPS і спостерігайте,…
Штовхання роботом: конус руху та поверхня обмеженняNew📱Штовхайте коробку по столу одним штовхачем робота і спостерігайте, як квазістатична…
Привід шарніра на DC-мотор-редукторі: зворотна ЕРС і крива момент-швидкістьNew📱Керуйте одним шарніром робота через реальну модель DC-мотора з редуктором: напруга якоря,…
Метод динамічного вікна: локальне уникнення перешкодNew📱Спостерігайте, як робот з диференціальним приводом у реальному часі об'їжджає перешкоди за…
Робот-рука, що ходить по ферміNew📱Симулятор дворукого маніпулятора у стилі Canadarm2, що переміщується по фермі космічної…
Тріангуляція лінії за декількома камерамиNew📱Симулятор автоматичного суддівства ліній у спорті: кілька камер тріангулюють точку удару…
Планування маршруту прибирання робота-пилососаNew📱Порівняйте, як робот-пилосос покриває умебльовану кімнату за допомогою систематичного…
Стигмергійне будівництво роями роботівNew📱Рій роботів без лідера будує вежі на сітці, відчуваючи феромонне поле, що дифундує та…
Момент і швидкість привода: як обирають актуатор для суглоба роботаNew📱Інтерактивний 3D-симулятор лебідки з вантажем, що порівнює, як щітковий двигун постійного…
Кобот: зона безпеки обмеження потужності та сили (2D)New📱Симулятор безпеки кобота зверху у 2D: перетягніть людську руку в робочу зону 2-ланкового…
Pose-Graph SLAM: Gauss–Newton Solver (2D)New📱2D companion to the 3D loop-closure demo: instead of local edge-by-edge relaxation, this…
Затримка контуру сприйняття-дії: фазова площина та межа стійкостіNew📱Керована ПД-регулятором система з одним ступенем свободи стежить за рухомою уставкою через…
Флокінг роботизованого рою (2D) — метричні проти топологічних сусідівNew📱Інтерактивна 2D-симуляція флокінгу Рейнольдса для наземного рою роботів, яка дозволяє…
Радіопрофіль траси: зазор зони Френеля гірського ретранслятораNew📱Двовимірний вертикальний переріз рельєфу (справжній вигляд радіопрофілю траси, який…
Крутний момент екзоскелета стегна: модель зворотної динаміки (2D)New📱2D-симуляція зворотної динаміки керованого екзоскелета стегна: задана траєкторія маху ноги…
Planar Arm Reaching: Cross-Entropy Method in 2 DOFNew📱The 2D companion to the 3-joint CEM reaching simulator: a genuinely 2-DOF planar arm…
Розв'язання надлишковості: оптимізація маніпулятивності в нуль-просторіNew📱2D-версія симулятора еліпсоїда маніпулятивності: та сама 3-ланкова плоска рука та обернена…
2D LiDAR-скан: пошук стіни методом RANSAC і кластеризація об'єктівNew📱Однопроменевий 2D LiDAR, що обертається (як у справжнього мобільного робота), сканує…
Роботизоване хірургічне виконання операційNew📱2D симулятор показує роботизовану систему контролю, яка фільтрує диверсії рук хірурга за…
Robotic Surgery: Remote Center of Motion Arm (3D)New📱🟠3D surgical-robot arm with a spherical remote-centre-of-motion linkage: inverse kinematics,…
2D Robot Arm Inverse Kinematics: Damped Least Squares vs CCDNew📱🟠2D twin of the 3D robot-arm page: a four-joint arm chases a moving target with damped least…
3D Robot Arm Inverse Kinematics: Damped Least Squares vs CCDNew📱🟠Interactive 3D robot arm that chases a moving target with three inverse-kinematics solvers…
2D Robot Arm Q-Learning: Learning to Reach Around an ObstacleNew📱🟠2D twin of the 3D Q-learning arm page: a two-link robot arm learns by tabular Q-learning to…
3D Robot Arm Q-Learning: Learning to Reach Around an ObstacleNew📱🟠A 3D two-joint robot arm learns to reach a goal around a keep-out ball with tabular…
Bicycle-Model Path TrackingNew📱Simulate a vehicle with fixed wheelbase and clamped steering, using a forward-facing sensor…
3D Bicycle-Model Path Tracking: Autonomous Car with LIDARNew📱🟠3D autonomous car with a LIDAR cone: kinematic bicycle model, potential-field planner,…
Кобот: зона безпеки обмеження потужності та силиNew📱Інтерактивний симулятор безпеки кобота: змінюйте швидкість підходу, приведену масу та…
Ретрансляційний ланцюг дронів: сигнал у горахNew📱Інтерактивна 3D-симуляція ретрансляційного ланцюга дронів для гірничо-рятувальних операцій:…
SLAM на графі поз: оптимізація замикання петліNew📱Проведіть робота по замкненому маршруту з шумною одометрією, спостерігайте накопичення…
Робот-рука і навчання з підкріпленням: пошук політики методом крос-ентропіїNew📱Спостерігайте, як рука робота із 3 суглобами вчиться діставати ціль без жодного градієнта:…
Екзоскелет: підтримка крутного моменту за фазою ходиNew📱Інтерактивна 3D-симуляція керованого екзоскелета нижньої кінцівки: налаштуйте пікове…
Флокінг роботизованого рою — метричні проти топологічних сусідівNew📱Інтерактивна 3D-симуляція флокінгу Рейнольдса для рою роботів, яка дозволяє перемикатися між…
Еліпсоїд маніпулятивності та сингулярності маніпулятораNew📱Перетягуйте ціль, щоб керувати 3-ланковою рукою-маніпулятором через обернену кінематику…
Виявлення об'єктів у хмарі точок LiDARNew📱Багатоканальний LiDAR, що обертається, сканує дорожню сцену в реальну 3D-хмару точок, після…
Керування податливістю руки робота за силою та моментомNew📱Інтерактивний симулятор імпедансного керування: рука робота з давачем сили/моменту на…
Стигмергійне будівництво роями роботівNew📱Рій роботів без лідера будує вежі на сітці, відчуваючи феромонне поле, що дифундує та…
Планувальник траєкторії дрона з MPCNew📱Спостерігайте, як квадрокоптер під керуванням вибіркового прогнозного керування (MPPI) у…
Затримка контуру сприйняття-дії та предиктор СмітаNew📱🟠Робот переслідує рухому ціль, отримуючи дані про своє положення із затримкою через конвеєр…
Рій наноботів: радіус зв'язку та розподіл завданьNew📱Децентралізований рій наноботів передає сигнали про завдання від робота до робота через…
Наноробот-плавець: теорема про гребінець і нереципрокний рухNew📱Інтерактивний 3D-наноплавець за низьких чисел Рейнольдса: змінюйте фазовий зсув між двома…
Пружний привод гомілковостопного екзоскелета: накопичення й повернення енергіїNew📱Інтерактивна 3D-модель гомілковостопного екзоскелета з пружним приводом: пружина накопичує…
Лінія сортування з таймінгом датчиківNew📱Інтерактивний 3D-симулятор лінії сортування, де фотоелектричний датчик і пневматичний…
Hindsight Experience Replay: навчання руки-маніпулятора з розрідженою винагородоюNew📱Дві однакові дволанкові руки-маніпулятори навчаються досягати випадкових цілей з однаковою…
Штовхання роботом: конус руху та поверхня обмеженняNew📱Штовхайте коробку по столу одним штовхачем робота і спостерігайте, як квазістатична…
Архітектура субсумпції: пошарове реактивне керування роботомNew📱Інтерактивний 3D-симулятор архітектури субсумпції: мобільний робот керується незалежними…
Дельта-робот: паралельна кінематика для маніпуляцій pick-and-placeNew📱Інтерактивний 3D дельта-робот: три паралельні важелі керують платформою, яка завжди…
Адаптивне керування суглобом робота: MRAC при невідомому навантаженніNew📱Суглоб робота-маніпулятора в 3D відстежує задану еталонну траєкторію, поки невимірювана маса…
Симулятор густини роботів і витіснення робочих місцьNew📱Регулюйте густину роботів за реальними показниками IFR для країн (Південна Корея, Сінгапур,…
Привід шарніра на DC-мотор-редукторі: зворотна ЕРС і крива момент-швидкістьNew📱Керуйте одним шарніром робота через реальну модель DC-мотора з редуктором: напруга якоря,…
Квадратурний обертовий енкодерNew📱Інтерактивний 3D квадратурний обертовий енкодер: диск із прорізами обертається повз два…
Баланс двоногого робота: симулятор нульового моменту сил (ZMP)New📱Керуйте моделлю двоногого робота на основі лінійного оберненого маятника, слідкуйте, як…
Момент і швидкість привода: як обирають актуатор для суглоба роботаNew📱Інтерактивний 3D-симулятор лебідки з вантажем, що порівнює, як щітковий двигун постійного…
Люфт зубчастої передачі в суглобах роботаNew📱Інтерактивний 3D-симулятор люфту зубчастої передачі в суглобі робота з мотор-редуктором:…
Клонування поведінки та зсув розподілуNew📱Політика клонування поведінки на основі k найближчих сусідів навчається завданню маніпуляції…
Модульний робот зі зміною формиNew📱Решітка кубічних роботів-модулів змінює форму, обертаючись на 90° навколо нерухомого сусіда…
Тріангуляція лінії за декількома камерамиNew📱Симулятор автоматичного суддівства ліній у спорті: кілька камер тріангулюють точку удару…
Косметичний робот-розпилювач: нанесення уздовж нормалі до поверхніNew📱3-DOF робот-маніпулятор виконує растровий прохід по вигнутому бюсту-манекену, аналітично…
Навігація робота в класі за проксемікоюNew📱Керуйте роботом-помічником з диференціальним приводом, який по черзі підходить до учнів у…
Монітор безпеки в реальному часі: виявлення аномалій і перемикання на резервний режимNew📱Спостерігайте, як пошкоджена політика робота дрейфує до забороненої зони, поки незалежний…
Моніторинг швидкості та дистанції (ISO/TS 15066)New📱Спостерігайте, як контролер моніторингу швидкості та дистанції (SSM) в реальному часі…
Категорії аварійної зупинки (IEC 60204-1)New📱Активуйте аварійну зупинку рухомого маніпулятора за категорією 0 (миттєве відключення…
QP-розподіл опорних сил чотириногого роботаNew📱Розв'яжіть квадратичну задачу оптимізації, яку контролер цілісного тіла ногастого робота…
Планування перехоплення: переорієнтація об'єкта через захват-і-перекладанняNew📱Робот-захват з обмеженим кутом повороту зап'ястя має переорієнтувати кубик у задане…
Мовна неоднозначність у роботів: запитати чи діятиNew📱Інтерактивний 3D-симулятор політики "запитати чи діяти" в роботах, керованих мовою: для…
Розподіл завдань між роботами через консенсусNew📱Спостерігайте, як флот роботів виконує алгоритм консенсусних пакетів (CBBA): кожен робот…
Сертифікатор архітектури безпеки та рівня повноти (Performance Level)New📱Інтерактивний симулятор функціональної безпеки за ISO 13849-1: оберіть архітектуру керування…
Візуальна одометрія: накопичення дрейфу та корекція замиканням циклуNew📱Спостерігайте, як камера робота обчислює своє положення методом лічислення шляху за…
Метод динамічного вікна: локальне уникнення перешкодNew📱Спостерігайте, як робот з диференціальним приводом у реальному часі об'їжджає перешкоди за…
Робот-лінієслідувач: керування трасою через PIDNew📱Налаштуйте справжній PID-регулятор за сигналом похибки датчика, поки робот із…
Розв'язувач конфліктів трьох законів робототехнікиNew📱3D-робот розв'язує конфліктні директиви за ієрархією трьох законів Азімова — запобігання…
Квантова магнітометрична навігація: фільтр часток за магнітними аномаліямиNew📱Спостерігайте, як робот без GPS визначає своє положення за допомогою квантового…
Дельта-робот для пакування: продуктивність проти межі швидкості приводуNew📱Інтерактивний 3D паралельний (дельта) робот для лінії пакування харчових продуктів: реальна…
Мережа акустичних буїв-телеметрів: локалізація тварин методом TDOANew📱Мережа роботизованих гідрофонних буїв визначає місцезнаходження позначеної морської тварини…
Робот-художник: генерація мазків по траєкторії інструментаNew📱Інтерактивна дволанкова рука робота типу SCARA використовує аналітичну обернену кінематику…
Планування маршруту прибирання робота-пилососаNew📱Порівняйте, як робот-пилосос покриває умебльовану кімнату за допомогою систематичного…
Хореограф сервоприводів аніматронікиNew📱Керуйте 3D-головою аніматроніка через циклічну хореографію сервоприводів і порівнюйте…
Дуель роботів-сумоїстів: кут огляду сенсора та стратегія краю рингуNew📱Два автономні роботи-сумоїсти шукають, атакують і штовхають одне одного всередині круглого…
Робот для розкрою тканини — оптимізатор розкладки лекалNew📱Автоматизований робот для розкрою одягу у 3D: алгоритм розкладки лекал (NFDH) упаковує…
Робот-рука, що ходить по ферміNew📱Симулятор дворукого маніпулятора у стилі Canadarm2, що переміщується по фермі космічної…
Tri-Star Stair-Climbing WheelchairNew📱🟠Interactive 3D tri-star (planetary) wheel cluster climbing stairs: a rigid three-wheel…
Рука робота-сапера: кінематика маніпулятора для знешкодження вибухівкиNew📱Керуйте маніпулятором робота-сапера: повертайте турель до підозрілого предмета, розв'язуйте…
Робот-доїльний апарат: відстеження та приєднання до дійокNew📱Інтерактивний 3D-симулятор роботизованого доїльного апарата: лазерний датчик визначає…
Рука-дозатор для небезпечних речовин: аварійна зупинка за сигналом газового датчикаNew📱Хімічно стійка рука-маніпулятор дозує агресивний реагент зі стелажа в реактор по плавній…
Роботизоване контактне точкове зварювання: ядро та деформація панеліNew📱3D-робот-зварювальник виконує контактне точкове зварювання на металевій панелі; регулюйте…
Робот-стругач деревини, що адаптується до волоконNew📱Головка робота-стругача зчитує кут волокон деревини попереду різця та повертає лезо…
Робот-кросконект: автоматичне перемикання оптичного патч-панелюNew📱Спостерігайте, як робот-гентрі з рухом по осях X та Y від'єднує та переключає оптичні…
Автоматизоване укладання волокна: керування курсом і дефекти зазору/нахлестуNew📱Спостерігайте, як робототехнічна голівка автоматизованого укладання волокна (AFP) укладає…
Планувальник Перестановок у Контейнерному ДворіNew📱Спостерігайте, як автоматичний штабелюючий кран забирає контейнери з двору у строгому…
Керування суміщенням фарб — замкнений контур вирівнювання кольорівNew📱Інтерактивний 3D-симулятор сервоконтуру суміщення кольорів рулонної офсетної машини:…
Готельний робот-кур'єр: маршрутизація A* між поверхамиNew📱Інтерактивний 3D-симулятор готельного робота обслуговування номерів: пошук шляху A* на…
Робот евакуації поранених: платформа для нош, що самовирівнюєтьсяNew📱Керуйте шестиколісним роботом для евакуації поранених по нерівній місцевості: чотири приводи…
Робот для 3D-сканування музейних артефактів (Next-Best-View)New📱Роботизована рука та обертовий стіл сканують процедурно згенерований артефакт за жадібним…
Хаотичний генератор ентропії роботизованої рукиNew📱Спостерігайте, як хаотично приведена в рух дволанкова роботизована рука видобуває справжню…
Навігація робота в натовпі — взаємне уникнення зіткнень (ORCA)New📱Робот безпеки патрулює заповнену людьми площу, уникаючи зіткнень за алгоритмом взаємного…
Квантова гіроскопічна навігація — інтерферометр Саньяка та рахування шляхуNew📱Керуйте ровером у тунелі без GPS і порівнюйте рахування шляху від квантового гіроскопа на…
Відстеження руки: скелетна зворотна кінематикаNew📱Інтерактивний 3D-симулятор відстеження руки камерою: зашумлені дані сенсора про кінчики…
Тренажер VR-телеоперування: степеневий закон практикиNew📱Тренуйте телекеровану роботизовану руку через повторювані VR-вправи "дотягнутися й…
Захоплення супутника, що обертається: збереження моменту імпульсуNew📱Симулятор роботизованого апарата обслуговування, що захоплює супутник, який вільно…
Зчеплення та проковзування коліс марсохода з ґрунтомNew📱Керуйте шестиколісним марсоходом на підвісці rocker-bogie, піднімаючись схилом реголіту,…
Керування покриттям рою (Вороного/Ллойд)New📱Спостерігайте, як децентралізований рій роботів ділить область на комірки Вороного та…
PID-регулятор суглоба роботаNew📱Інтерактивний симулятор PID-регулювання одного суглоба робота-маніпулятора: налаштуйте…
Навігація за методом штучних потенційних полівNew📱Спостерігайте, як мобільний робот рухається, спускаючись градієнтом штучного потенційного…
Тріангуляція глибини стереозоромNew📱Дві віртуальні камери на рухомій стереопанелі рендерять живі зображення зліва й справа;…
Патрулювання роботом для перевіркиNew📱Інтерактивна 3D-симуляція робота для перевірки Boston Dynamics стилю, який патрулює…
Цифровий двійник розумної фабрикиNew📱Повномасштабний 3D цифровий двійник автоматизованого виробничого цеху: три конвеєрні стрічки…
Surgical Robot Remote Centre of Motion: Trocar Pivot, Motion Scaling and Tremor FilterNew📱🟠3D surgical robot cell: remote-centre-of-motion kinematics (planar IK/FK), motion scaling…
Адаптивний піддатливий захватNew📱Порівняйте жорсткий захват з фіксованою силою та адаптивний піддатливий захват на двох дуже…
Дрон з урахуванням вітру: повернення додомуNew📱Відправте дрон у політ за обраного вітру і порівняйте наївне правило повернення за…
Робот-дозатор проти ручного піпетуванняNew📱Спостерігайте, як робот-дозатор піпетує повторювані 96-лункові планшети поруч із…
Обмеження потужності та сили (ISO/TS 15066)New📱🟠Симулятор безпеки контакту кобота: дволанкова рука рухається до манекена людини, а…
Злиття зору й дотику для захопленняNew📱Захоплювач робота оцінює положення об'єкта за зашумленою, час від часу перекритою камерою та…
Лабораторія конуса тертя захопленняNew📱🟠Інтерактивний симулятор захоплення з силовим замиканням: двопальцевий захоплювач стискає…
Введення воронкою за невизначеностіNew📱🟠Штифт шукає отвір, справжнє положення якого приховане всередині еліпса невизначеності.…
Стійке сприйняття за зсуву доменуNew📱Збільшуйте інтенсивність туману, дощу чи снігу і спостерігайте, як впевненість камери, LiDAR…
Планувальник траєкторій MPPINew📱🟠Інтерактивний планувальник Model Predictive Path Integral (MPPI): сотні випадково збурених…
Спільна автономність: змішування наміру людини з допомогою роботаNew📱Керуйте хірургічним інструментом до цілі, поки контролер спільної автономності визначає ваш…
Лабораторія розпізнавання текстур на дотикNew📱Проведіть тактильний датчик робо-пальця по ребристих поверхнях і подивіться, як сигнал…
Vacuum Gripper Pick and Place: Holding Force, Leakage and Slip Limits - 3D Blender LabNew📱🟠A gantry robot picks a box with a suction cup: watch vacuum build against pump speed and…
Вільно-літаючий робот-помічник: утримання позиції на тязі вентиляторівNew📱Керуйте вільно-літаючим роботом-помічником кабіни (у стилі Astrobee/CIMON), що летить між…
Control Barrier Function Safety Filter: Obstacle QP and Forward InvarianceNew📱🟠3D control-barrier-function safety filter: a rover driven by a goal-seeking controller is…
Soft Peristaltic Crawler: Anisotropic Friction Ratchet, Wave Number and DutyNew📱🟠3D peristaltic soft-robot crawler: a travelling contraction wave plus anisotropic Coulomb…
Two-Link Arm Inverse Dynamics: Torque Split into Inertial, Coriolis and Gravity PartsNew📱🟠3D two-link robot arm inverse dynamics: the joint torque of a swinging arm is decomposed…
Quadruped Gait Generator: Duty Factor, Phase Offsets and Static Stability MarginNew📱🟠3D quadruped gait generator with Hildebrand-style duty factor and phase offsets: walk, trot,…
Візуальне SLAM у великому масштабіNew📱Керуйте роботом з камерою по замкнутому маршруту: спостерігайте, як орієнтири формують…
MPC-баланс крокуючого роботаNew📱Штовхніть чотирилапого робота й порівняйте наївний реактивний контролер із прогнозним…
Розподілене покриття території: рій за ВоронимNew📱Флот роботів самостійно розподіляється по території, спираючись лише на локальну інформацію…
Захоплення в умовах невизначеностіNew📱Рука робота має захопити об'єкт, чия справжня поза прихована всередині хмари невизначеності…
Керування всім тілом: симулятор нуль-простору надлишкової рукиNew📱4-суглобова плоска рука має на два ступені свободи більше, ніж потрібно для 2D-завдання…
Читабельний рух робота: ефективна проти читабельної траєкторіїNew📱Порівняйте найкоротший шлях руки робота з читабельною траєкторією, яка навмисно перебільшує…
Симулятор дрейфу клонування поведінкиNew📱Відтворіть продемонстровану траєкторію руки робота за допомогою наївної політики клонування…
Пневматичний м'який захват проти жорсткого затискачаNew📱Захопи сферу, неправильну зірку та крихку пластинку м'яким пневматичним захватом, чиї три…
Зварювальний робот зі стеженням за швомNew📱Спостерігайте, як лазерний/камерний датчик стеження за швом сканує звивисту зварювальну…
Розведення трафіку роботів на складіNew📱Дві однакові флотилії складських роботів одночасно комплектують замовлення. Один флот сліпо…
Робот селективного збору фруктів проти струшувачаNew📱Робот-маніпулятор з комп'ютерним зором сканує кущ із плодами, оцінює стиглість кожного за…
Лапка гекона проти присоски та липкої стрічкиNew📱Керуйте кутом відриву, щоб зачепити й відпустити гекон-подібні волоски (сетe) силами…
Картування тиску електронної шкіриNew📱Щільна сітка окремо адресованих тактильних сенсорів (таксeлів) вкриває панель шкіри робота.…
Прогнозоване обслуговування — вібраційний сигнатурний аналіз суглоба роботаNew📱Двигун ліктьового суглоба робота-маніпулятора формує дедалі виразнішу вібраційну сигнатуру в…
Вільноплаваючий космічний робот: симулятор керування рукою зі зчепленням реакціїNew📱Керуйте 3-суглобовою рукою вільноплаваючого космічного апарата, наводячи її на точку…
Квантово-скоригована інерціальна навігаціяNew📱Керуйте роботом у тунелі без GPS і порівнюйте дві оцінки положення: суто класичну траєкторію…
Тактильний зворотний зв'язок у телекеруванніNew📱Віддалений захоплювач торкається м'якої губки, жорсткого блока або крихкого яйця. Коли…
Безпечне навчання з підкріпленням: обмежене дослідження проти наївногоNew📱Паралельні перегони навчання з підкріпленням: наївний робот досліджує середовище повністю…
Керування батареєю флоту: прогнозована підзарядка проти застряганняNew📱Дві однакові флотилії роботів виконують розкидані по підлозі завдання, поки їхні батареї…
Стигмергійний пошук шляху: рій цифрових феромонівNew📱Децентралізований рій роботів знаходить найкоротший шлях від гнізда до цілі виключно завдяки…
Сингулярність ОК: наївний і демпфований розв'язувачіNew📱Дві однакові 2-суглобові руки-маніпулятори відстежують той самий заданий шлях до повного…
Резервний канал безпеки проти одноканального керування роботомNew📱Внесіть відмову типу «безконтрольна команда» в головний контролер маніпулятора. Порівняйте…
Уникнення перешкод через оптичний потікNew📱Проведіть дрон лише з камерою крізь скупчення перешкод: без лідара і без стереопари —…
Надлишковість сенсорного злиття проти відмови одного сенсораNew📱Наземний робот проходить смугу перешкод, поки пилові хмари, відблиски та дощ засліплюють…
Ноги проти коліс: прохідність по завалахNew📱Колісний та чотириногий роботи одночасно долають те саме поле завалів — колісний застрягає…
Жорстке проти піддатливого введення штифта в отвірNew📱Два однакових роботизованих маніпулятори одночасно вставляють той самий зміщений штифт у…
3D-друк бетоном: вікно часу зчеплення шарівNew📱🟠Керуйте інтервалом нанесення шарів роботизованого бетонного принтера: занадто швидко —…
Жорсткий проти піддатливого робота у гробничному проходіNew📱Керуйте тим самим роботом-повзуном у вузькому проході гробниці, встеленому крихкими…
Прогнозована проти реактивної ракетки роботаNew📱Дві роботизовані ракетки для настільного тенісу одночасно приймають однакові швидкі подачі з…
Симулятор передбачуваності патрулювання охоронного роботаNew📱Порівняйте охоронного робота, що патрулює об'єкт за фіксованим маршрутом, і робота з…
Диспетчер трафіку складського флоту роботівNew📱Запустіть флот складських роботів-візків по спільній сітці вузьких проходів і порівняйте…
Симулятор евакуації від рудникового газуNew📱Порівняйте автономний кар'єрний самоскид з датчиком газу, який відчуває зростання…
Компенсація плавучості для підводних роботівNew📱Спостерігайте, як некерований ROV входить у некероване занурення чи спливання через…
Мультисенсорний сортувальник вторсировини: NIR проти лише зоруNew📱Спостерігайте, як роботизована рука сортує змішаний потік на конвеєрі, де частина прозорих…
Robotic Bricklayer: Curved Dutch Facade, Brick Bond, Mortar and Cycle-Time LabNew📱🟠Two tracked robots with two-link arms lay a curved Dutch brick facade from a climbing…
Robot Vacuum Coverage Planner: Smart Home CleaningNew📱🟠Plan how a generic robot vacuum maps a flat with lidar, plans a snake-like coverage path…
Six-Axis Robot Arm: Jacobian Damped-Least-Squares IK, Singularity Walk and Ghost Trajectory LabNew📱🟠A six-joint industrial arm with exact forward kinematics, a geometric Jacobian and…
Six-Axis Robot Arm: Jacobian Damped-Least-Squares IK, Singularity Walk and Ghost Trajectory Lab — 2D Side Section and Velocity EllipseNew📱2D companion of the six-axis robot arm lab: side cross-section and top-down maps with ghost…
Self-Driving Car: Adaptive Cruise, Emergency Braking, Sensor Delay and Road GripNew📱🟠Put an autonomous test car behind a braking lead car or in front of stalled traffic: tune…
Robot Arm Joint PID Lab: Gravity, Torque Saturation, Anti-Windup and Step-Response TuningNew📱🟠Tune the PID controller of a single-joint robot arm that fights gravity: see steady-state…
Lane Keeping Lab: Pure Pursuit, Stanley and the Kinematic Bicycle ModelNew📱🟠Two generic cars follow the same lane under pure pursuit and the Stanley controller on a…
Humanoid Robot Walking Lab: Zero-Moment Point and the Linear Inverted PendulumNew📱🟠A generic biped walks on a footstep plan computed by Kajita-style preview control of the…
Quadcopter Flight Dynamics Lab: Rotor Thrust, PID Control, Wind and Battery EnduranceNew📱🟠6-DOF quadrotor and hexarotor lab: rotor thrust and mixer, cascaded PID tuning with step…
Bipedal Robot Balance Lab: ZMP Walking, Capture Point and Evolutionary LearningNew📱🟠A 7-link humanoid robot with a rigid-body physics engine balances and walks using a Linear…
Warehouse Robot Fleet: Multi-Agent Pathfinding and Order Fulfilment LabNew📱🟠A fleet of mobile tote-carrying robots fetches orders from storage racks to robotic pick…
Robot Assembly Line Throughput, Bottleneck and Queueing LabNew📱🟠Discrete-event simulation of four robot-arm stations in series with random service times,…
Autonomous Vehicle Sensor Fusion: Kalman Filter, Lidar and Radar LabNew📱🟠A self-driving car tracks the vehicle ahead with noisy lidar, radar and camera returns fused…
Remote-Driven Tracked Robot: Latency, Radio Link, Tipping and Battery LabNew📱🟠Drive a tracked inspection robot by remote over a collapsed-building mock-up through a…
Humanoid Push Recovery Lab: Capture Point Stepping, Ankle Strategy and Cost of TransportNew📱🟠A Blender-built generic humanoid walks on the 3-D linear inverted pendulum (w =…
Autonomous Warehouse Fleet: 2D Top-Down Dispatch ModelNew📱Interactive 2D model of an autonomous warehouse: a fleet of mobile robots plans A* routes…
Surgical Robot Remote Center of Motion: 2D SectionNew📱Interactive 2D sagittal section of a laparoscopic surgical robot: drag the instrument tip…
Robot Arm Side View 2D: Inverse Kinematics, Manipulability Ellipse and Gravity TorqueNew📱🟠Interactive 2D side view of a robot arm with Blender-rendered link sprites: drag the tool…
Nanorobotics Rotor Array: 2D Brownian ModelNew📱Interactive 2D top view of a 3x3 array of nanoscale rotors in a viscous fluid: overdamped…
Humanoid Robot Balance: 2D Walking ModelNew📱Side-view 2D model of a humanoid walker driven by a linear inverted pendulum controller:…
Autonomous Vehicle Lab: 2D Top-Down DrivingNew📱Interactive 2D top-down autonomous vehicle model on a ring road: radar, lidar and camera…
Surgical Robot Remote Centre of Motion: 2D Side ViewNew📱Interactive 2D side view of a teleoperated laparoscopic robot pivoting about a fixed port:…
Swarm Robotics Foraging: 2D Decentralised RobotsNew📱Top-down 2D swarm of robots that forage resource piles and carry them to a base using only…
Robot Arm Control Lab: 2D Planar ArmNew📱Interactive 2D two-link robot arm with full rigid-body dynamics. Drag the target and compare…
2D Soft Catch Gripper: Impedance Control, Pad Stiffness, Peak Contact Force and the Friction Grip WindowNew📱🟠Side view of a gentle robotic catch: Kelvin-Voigt fingertip pad, impedance-controlled arm…
Robot Arm Kinematics: 2D Forward and Inverse IKNew📱Planar 3-link arm with forward kinematics, damped least-squares inverse kinematics, Jacobian…
Tumbling Satellite Capture: 2D Rigid-Body Angular MomentumNew📱2D orthographic view of a torque-free tumbling satellite with live spin plots and a robotic…
Wind-Aware Drone Return-to-Home: 2DNew📱Explore how wind affects a drone's return-to-home path in 2D, optimizing its trajectory for…
Fleet Battery Management: Predictive Recharge vs Stranding (2D)New📱Top-down 2D comparison of two robot fleets: one runs every robot until its battery hits zero…
Симуляція складальної лінії, керованої роботами (2D)New📱Interactive 2D top-down simulation of a robotic assembly line. Mobile robots cycle between…
Camera-GPS Geotagging Sync (2D)New📱Top-down 2D view of a survey drone flying a lawnmower grid over textured terrain: watch how…
Robot Parkour (2D)New📱Top-down Canvas2D reinforcement-learning training view: a fleet of robot agents learns to…
Tactile Slip Detection Grip (2D)New📱2D side-view companion: a two-finger gripper with tactile fingertip sensors detects…
AUV Ballast & Thruster Control (2D)New📱2D top-down and depth-profile port of the AUV ballast/thruster simulator: flood or purge…
Continuum Robot: Tendon-Driven Bending (2D)New📱🟠2D companion to the tendon-driven continuum robot: side-profile and top-down projections of…
In-Hand Manipulation: Finger Gaiting Simulator (2D)New📱Top-down 2D schematic of a three-fingered gripper reorienting a grasped object through…
McKibben Pneumatic Artificial Muscle (2D)New📱2D Canvas simulation of a McKibben pneumatic artificial muscle: inflate a braided-sleeve…
Redundant Safety Channel vs Single-Channel Robot Control (2D)New📱Top-down 2D port: inject a runaway-command fault into a robot arm's main controller and…
Robot Arm Kinematics (2D)New📱Canvas2D companion: a 2-link planar robot arm solved with analytic forward and inverse…
Безпілотний автомобіль: Злиття даних сенсорів та рівень довіри ШІ (2D)New📱Інтерактивна 2D симуляція автономного керування. Сенсори LiDAR, камера і радар об'єднуються…
Visual Servoing: Image-Based Camera Feedback (2D)New📱A 2D top-down simulation of image-based visual servoing (IBVS): a robot end-effector uses…
Плоский 3R-маніпулятор — обернена кінематика через якобіан (2D)New📱Плоска 3-ланкова рука 2D досягає рухомої цілі за допомогою розв'язувача оберненої кінематики…
Симулятор автономних систем: сприйняття-планування-дія (2D)New📱Вигляд згори на автомобіль, що уникає перешкод на трасі за допомогою віяла лідарних променів…
Промисловий маніпулятор — кінематика захоплення (2D)New📱2D вигляд зверху та збоку триланкового маніпулятора, що виконує цикл захоплення й…
Уникнення перешкод через оптичний потік (2D)New📱Дрон у 2D-вигляді зверху летить крізь скупчення перешкод, відхиляючись від того боку…
Точне позиціювання — керування ПІД-регуляторомNew📱Точкова модель робота рухається до заданої кліком цілі за допомогою реального ПІД-регулятора…
Дрони для видобутку на астероїдах (2D)New📱2D-версія симуляції видобутку на астероїдах з вигляду зверху: рій автономних дронів…
Симулятор автономного агро-дрона (2D)New📱Вигляд зверху на агро-дрон, що летить над полем за програмою обстеження, з керуванням…
Автономна сітка буріння (2D)New📱Вигляд згори на сітку свердловин, де заряд, крок, висота уступу та затримка задають…
Автономні роботи: основи (2D)New📱Вигляд згори, де робот пускає віяло променів лідара і поєднує сили прагнення до цілі та…
Автономна навігація судна (2D)New📱Двовимірна модель маневрування Номото з ПІД-автопілотом, що веде судно до точок маршруту за…
Злиття даних датчиків безпілотного авто (2D, вигляд згори)New📱Вигляд згори, де промені LIDAR, радара і камери зливаються в набір виявлень, а планувальник…
Розподілене покриття території: рій за Вороним (2D)New📱Вигляд згори на рій роботів, що прямують до центроїда власної комірки Вороного, з наївним…
Рій дронів проти метеозонда — покриття атмосфери (2D)New📱2D вигляд збоку, що порівнює розріджену вертикальну лінію проб одного метеозонда з щільним…
Лабораторія траєкторії удару робота-футболіста (2D)New📱2D-версія зверху до 3D Kick Robot Simulator: задайте силу, кут, приціл та крутку, щоб…
Читабельний рух робота 2D: ефективна проти читабельної траєкторіїNew📱Лабораторія руки робота у 2D-вигляді зверху: ефективний найкоротший шлях проти читабельного…
Комірка збірки роботизованої руки: обернена кінематика 2-ланкової руки (2D)New📱Дволанкова роботизована рука знімає деталі з рухомого конвеєра і складає їх у стопку за…
Передбачувана проти реактивної роботизованої ракетки (2D)New📱2D-версія згори: передбачувана ракетка прораховує криву м'яча і їде до точки перехоплення, а…
Жорсткий проти піддатливого робота у гробничному проході (2D)New📱Вид згори на того самого робота в проході гробниці: керуйте жорстким або піддатливим тілом з…
Цифровий двійник розумної фабрики (2D)New📱Вигляд згори на 2D-цех, де кількість роботів, швидкість виробництва та ефективність…
М'який пневматичний захват проти жорсткого затискача (2D)New📱2D симуляція збоку, що дозволяє порівняти м'який пневматичний палець і жорсткий паралельний…
Симулятор системи Зору-Мова-Дія (ЗМД) (2D)New📱Вигляд згори: команда проходить через етапи зору, мови й дії, а рука з 2-ланковою оберненою…
Автономний кар'єрний флот (2D)New📱2D-лабораторія диспетчеризації кар'єрних самоскидів згори: автономні вантажівки рухаються по…
Маніпулятор-сортувальник: обернена кінематика 2-ланкової руки та pick-and-place (2D)New📱2D-лабораторія pick-and-place: обмежений по крутному моменту 2-ланковий маніпулятор щоцикл…
Баланс на платформі — PID-регулятор кулі на площиніNew📱Сталева куля котиться по платформі, яка нахиляється під дією сили тяжіння, поки…
3D хірургічний робот: масштабування руху та фільтрація треморуNew📱3D-модель телекерованого хірургічного робота-маніпулятора (3 ступені свободи), який утримує…
Автономне порятунок у печері: пошук меж невідомого та планування шляху для кількох роботів (2D)New📱Двовимірна лабораторія автономного порятунку у печері: справжній алгоритм дослідження меж…
2D LiDAR: трасування променів, хмара точок і карта зайнятостіNew📱Обертовий 2D LiDAR пускає промені, що перетинаються з реальними відрізками стін кімнати за…
Робот-дозатор проти людини-піпетувальника: статистика точності (2D)New📱Двовимірна лабораторія точності піпетування: робот і людина по черзі дозують цільовий об'єм…
Нейроробототехніка: керування рукою через мозок-машинний інтерфейс (2D)New📱Двовимірна лабораторія мозок-машинного інтерфейсу: популяція кортикальних нейронів із…
Роботизований збір врожаю в саду: багаторукова обернена кінематика та зір (2D)New📱Двовимірна лабораторія збору врожаю в саду: реальна обернена кінематика дволанкової руки (за…
Адаптивне керування суглобом робота: MRAC при невідомому навантаженні (2D)New📱2D-версія 3D-симулятора MRAC: суглоб руки робота відстежує еталонну траєкторію за невідомої…
Косметичний робот-розпилювач 2D — нанесення покриття під кутом до поверхніNew📱Розгорнута 2D-карта поверхні для проходу нанесення покриття косметичним…
Роботизоване контактне точкове зварювання: симулятор ядра шва та деформації (2D)New📱2D симулятор роботизованого контактного точкового зварювання з виглядом згори: налаштуйте…
Обернена кінематика дельта-робота (2D)New📱2D-версія 3D-симулятора дельта-робота pick-and-place: та сама обернена кінематика на основі…
Маніпулятор для пакування 2D: продуктивність проти межі швидкості приводуNew📱2D-версія 3D-симулятора дельта-робота для пакування: плоский дволанковий маніпулятор з…
Сканування артефакту за принципом найкращого наступного огляду 2DNew📱2D-версія 3D-сканера артефактів з маніпулятором і поворотним столом: сенсор жадібно…
Gear Backlash in Robot JointsNew📱Двовимірний супутник симулятора: графік командного й фактичного кута шарніра в часі поряд із…
Дослідник кривої вікна адгезії шарів 3D-друку бетонуNew📱2D-версія 3D-моделі друку бетону: замість одного анімованого друку вона будує повну криву…
Rock-Bolt Torque-Tension Curve ExplorerNewA 2D companion to the 3D robotic bolter: instead of animating the rig, it plots the whole…
Злиття зору й дотику для захоплення у 2D: погляд збокуNewІнтерактивний 2D-захоплювач робота, вигляд збоку: зашумлена, час від часу перекрита камера…
Захоплення об'єкта 2D — сенсорне наближення з витримкоюNew📱Інтерактивний 2D-компаньйон до 3D-середовища навчання з підкріпленням Object Capture: один…
Керування всім тілом: симулятор нуль-простору надлишкової руки (2D)New2D-версія 3D-симулятора керування всім тілом: та сама ідея кінематично надлишкової плоскої…
Компенсація плавучості для підводних роботів (2D)New📱2D-версія-компаньйон 3D-симулятора плавучості підводних роботів: спостерігайте, як…
Зворотна кінематика — розв'язувач ланцюга FABRIK (2D)New📱Інтерактивний 2D-компаньйон до 3D-демо зворотної кінематики руки-маніпулятора: реалізація…
2D-керування формацією рою дронівNew📱2D-симулятор керування формацією рою дронів згори: кожен квадрокоптер виконує реальний закон…
Гексапод-ходок (2D)New📱2D-компаньйон до 3D-симуляції Hexapod Walker: шестиногий робот з реальною 2-ланковою…
Адаптивний піддатливий захват — недоактуовані пальці (2D)New📱🟠Інтерактивний 2D-компаньйон до 3D-моделі адаптивного захвата: три недоактуовані пальці,…
Hindsight Experience Replay: навчання руки-маніпулятора з розрідженою винагородою (2D)New📱Двовимірний вигляд згори на дві однакові дволанкові руки-маніпулятори, які навчаються…
Субсумпційна архітектура: пошарове реактивне керування роботомNew📱Інтерактивний симулятор субсумпційної архітектури з виглядом згори: мобільний робот…
Робот евакуації поранених: платформа для нош, що самовирівнюється (2D розріз)New📱Інтерактивний 2D-симулятор у розрізі робота для евакуації поранених із платформою для нош,…
Хореограф сервоприводів аніматроніки (2D)New📱Інтерактивний 2D-симулятор хореографії сервоприводів: керуйте головою аніматроніка через…
Мовна неоднозначність у роботів 2D: запитати чи діятиNew📱Інтерактивний 2D-симулятор політики "запитати чи діяти" в роботах, керованих мовою: для…
Квадратурний обертовий енкодер (2D диск і осцилограф)New📱Інтерактивний 2D квадратурний обертовий енкодер: диск із прорізами обертається повз два…
Робот-стругач деревини, що адаптується до волокон (2D)New📱Головка робота-стругача зчитує кут волокон деревини на певній відстані попереду різця та…
TDOA-мережа буїв 2D: гіперболічна локалізація тваринNew📱Мережа гідрофонних буїв у 2D-проєкції визначає місцезнаходження позначеної морської тварини…
Тренажер VR-телеоперування (2D): степеневий закон практикиNew📱Тренажер VR-телеоперування у 2D-вигляді зверху: дволанкова рука виконує аналітичну обернену…
Дуель роботів-сумоїстів 2D: конус огляду сенсора та стратегія краю рингуNew📱Інтерактивний 2D-симулятор роботів-сумоїстів у виді зверху: два автономні міні-сумо-роботи…
Моніторинг швидкості та дистанції у 2D: захисна зона безпеки коботу за ISO/TS 15066New📱Інтерактивний 2D-симулятор системи моніторингу швидкості та дистанції (SSM) для безпеки…
Сертифікатор архітектури безпеки та рівня повноти (2D)New📱Інтерактивний 2D-симулятор функціональної безпеки за ISO 13849-1: оберіть архітектуру…
Хаотичний генератор ентропії роботизованої руки у 2D: генератор справжніх випадкових чисел на основі подвійного маятникаNew📱Інтерактивний 2D-симулятор генератора справжніх випадкових чисел на основі хаотичної…
Візуальна одометрія: накопичення дрейфу та корекція замиканням циклу (2D)New📱Спостерігайте, як камера робота обчислює своє положення методом лічислення шляху за…
Навігація робота в натовпі 2D — взаємне уникнення зіткнень (ORCA)New📱Двовимірний симулятор із виглядом згори: робот охорони патрулює багатолюдну площу, уникаючи…
Модульний робот зі зміною форми 2D: решітка пивот-і-опораNew📱Двовимірна решітка кубічних роботів-модулів у профіль, що змінює форму, обертаючись на 90°…
Автоматизоване укладання волокна: керування курсом і дефекти зазору/нахлесту (2D)New📱Інтерактивний 2D-симулятор автоматизованого укладання волокна (AFP): спостерігайте, як…
Симулятор густини роботів і витіснення робочих місць (2D)New📱Інтерактивний 2D симулятор заводського цеху виду згори: регулюйте густину роботів за…
Планувальник Перестановок у Контейнерному ДворіNew📱Спостерігайте, як штабелюючий кран у 2D-вигляді збоку забирає контейнери з двору у строгому…
Категорії аварійної зупинки (IEC 60204-1) — 2DNew📱2D-схема руху маніпулятора для категорій аварійної зупинки за IEC 60204-1: активуйте…
Робот-доїльний апарат 2D: відстеження дійок фільтром Калмана та оберненою кінематикоюNew📱Інтерактивний 2D-симулятор роботизованого доїльного апарата з виглядом зверху: лазерний…
Баланс двоногого робота: симулятор нульового моменту сил (2D)New📱Двовимірний вид згори на ту саму модель балансу гуманоїда на основі лінійного оберненого…
Робот-кросконект 2D: гентрі-маніпулятор і оптичні втратиNew📱Двовимірний вигляд збоку на гентрі-робота з рухом по осях X та Y, який від'єднує та…
Відстеження руки: скелетна зворотна кінематика (2D)New📱2D-версія 3D-моделі відстеження руки: той самий розв'язувач оберненої кінематики FABRIK…
Tri-Star Stair-Climbing Wheelchair 2D: Pivot Kinematics, Torque and ClearanceNew📱Interactive 2D side-view simulator of a tri-star (planetary) wheel cluster climbing stairs:…
Планування перехоплення 2D: граф поз і захоплення-перекладанняNew📱2D-версія 3D-симулятора планування перехоплення: та сама пошукова задача в ширину по графу…
Розв'язувач конфліктів трьох законів робототехніки 2DNew📱2D-компаньйон до 3D-симулятора етики робота: той самий лексикографічний розв'язувач трьох…
Робот-художник: генерація мазків по траєкторії інструмента (2D)New📱Двовимірний вигляд згори — компаньйон до 3D-симулятора робота-художника SCARA: та сама…
Робот для розкрою тканини — оптимізатор розкладки лекал (2D)New📱2D-симулятор автоматизованого стола для розкрою одягу, вид зверху: реальний алгоритм…
Рука робота-сапера 2D: планарна кінематика маніпулятораNew📱2D-версія симулятора маніпулятора робота-сапера, показана збоку: та сама аналітична обернена…
Керування податливістю: фазовий портрет і сила-деформація (2D)New📱2D-супровід до симулятора імпедансного керування рукою робота: та сама динаміка контакту…
Планувальник траєкторії дрона з MPC (2D, хмара вибірок MPPI)New📱Інтерактивний 2D-планувальник на основі вибіркового прогнозного керування (MPPI): плоский…
Фільтр часток за магнітними аномаліями — 2D панель локалізаціїNew📱2D панель фільтра часток для навігації за магнітними аномаліями без GPS: масштабована карта…
Монітор безпеки в реальному часі 2D: виявлення аномалій і перемикання на резервний режимNew📱2D-монітор безпеки в реальному часі, вигляд зверху: спостерігайте, як пошкоджена політика…
Рука-дозатор для небезпечних речовин: аварійна зупинка за сигналом газового датчика (2D)New📱2D-модель хімічно стійкої руки-дозатора: справжній ланцюг прямої кінематики проходить цикл…
QP-розподіл опорних сил чотириногого робота (2D)New📱Розв'яжіть квадратичну задачу оптимізації, яку контролер цілісного тіла ногастого робота…
Рій наноботів 2D: радіус зв'язку та розподіл завданьNew📱Децентралізований рій наноботів передає сигнали про завдання від робота до робота через…
2D-плавець-наноробот: теорема про гребінець і фазовий портретNew📱2D-лабораторія плавця за малих чисел Рейнольдса: спостерігайте, як плавець-наноробот з…
Лінія сортування з таймінгом датчиків (2D)New📱Інтерактивний 2D-симулятор лінії сортування з виглядом згори, де фотоелектричний датчик і…
Розподіл завдань між роботами через консенсус (2D)New📱Панель керування 2D для алгоритму консенсусних пакетів (CBBA): флот роботів жадібно пропонує…
Керування суміщенням фарб 2D — стрічковий графік фазової похибкиNew📱2D-симулятор сервоконтуру суміщення кольорів рулонної офсетної машини у вигляді виду згори:…
Навігація робота в класі за проксемікою (2D)New📱Топ-даун 2D-версія навігатора проксеміки для класного робота: перетягніть будь-яку парту…
Квантова гіроскопічна навігація 2D — інтерферометр Саньяка та рахування шляхуNew📱Двовимірний навігатор з рахуванням шляху: керуйте ровером у тунелі без GPS і спостерігайте,…
Штовхання роботом: конус руху та поверхня обмеженняNew📱Штовхайте коробку по столу одним штовхачем робота і спостерігайте, як квазістатична…
Привід шарніра на DC-мотор-редукторі: зворотна ЕРС і крива момент-швидкістьNew📱Керуйте одним шарніром робота через реальну модель DC-мотора з редуктором: напруга якоря,…
Метод динамічного вікна: локальне уникнення перешкодNew📱Спостерігайте, як робот з диференціальним приводом у реальному часі об'їжджає перешкоди за…
Робот-рука, що ходить по ферміNew📱Симулятор дворукого маніпулятора у стилі Canadarm2, що переміщується по фермі космічної…
Тріангуляція лінії за декількома камерамиNew📱Симулятор автоматичного суддівства ліній у спорті: кілька камер тріангулюють точку удару…
Планування маршруту прибирання робота-пилососаNew📱Порівняйте, як робот-пилосос покриває умебльовану кімнату за допомогою систематичного…
Стигмергійне будівництво роями роботівNew📱Рій роботів без лідера будує вежі на сітці, відчуваючи феромонне поле, що дифундує та…
Момент і швидкість привода: як обирають актуатор для суглоба роботаNew📱Інтерактивний 3D-симулятор лебідки з вантажем, що порівнює, як щітковий двигун постійного…
Кобот: зона безпеки обмеження потужності та сили (2D)New📱Симулятор безпеки кобота зверху у 2D: перетягніть людську руку в робочу зону 2-ланкового…
Pose-Graph SLAM: Gauss–Newton Solver (2D)New📱2D companion to the 3D loop-closure demo: instead of local edge-by-edge relaxation, this…
Затримка контуру сприйняття-дії: фазова площина та межа стійкостіNew📱Керована ПД-регулятором система з одним ступенем свободи стежить за рухомою уставкою через…
Флокінг роботизованого рою (2D) — метричні проти топологічних сусідівNew📱Інтерактивна 2D-симуляція флокінгу Рейнольдса для наземного рою роботів, яка дозволяє…
Радіопрофіль траси: зазор зони Френеля гірського ретранслятораNew📱Двовимірний вертикальний переріз рельєфу (справжній вигляд радіопрофілю траси, який…
Крутний момент екзоскелета стегна: модель зворотної динаміки (2D)New📱2D-симуляція зворотної динаміки керованого екзоскелета стегна: задана траєкторія маху ноги…
Planar Arm Reaching: Cross-Entropy Method in 2 DOFNew📱The 2D companion to the 3-joint CEM reaching simulator: a genuinely 2-DOF planar arm…
Розв'язання надлишковості: оптимізація маніпулятивності в нуль-просторіNew📱2D-версія симулятора еліпсоїда маніпулятивності: та сама 3-ланкова плоска рука та обернена…
2D LiDAR-скан: пошук стіни методом RANSAC і кластеризація об'єктівNew📱Однопроменевий 2D LiDAR, що обертається (як у справжнього мобільного робота), сканує…
Роботизоване хірургічне виконання операційNew📱2D симулятор показує роботизовану систему контролю, яка фільтрує диверсії рук хірурга за…
Robotic Surgery: Remote Center of Motion Arm (3D)New📱🟠3D surgical-robot arm with a spherical remote-centre-of-motion linkage: inverse kinematics,…
2D Robot Arm Inverse Kinematics: Damped Least Squares vs CCDNew📱🟠2D twin of the 3D robot-arm page: a four-joint arm chases a moving target with damped least…
3D Robot Arm Inverse Kinematics: Damped Least Squares vs CCDNew📱🟠Interactive 3D robot arm that chases a moving target with three inverse-kinematics solvers…
2D Robot Arm Q-Learning: Learning to Reach Around an ObstacleNew📱🟠2D twin of the 3D Q-learning arm page: a two-link robot arm learns by tabular Q-learning to…
3D Robot Arm Q-Learning: Learning to Reach Around an ObstacleNew📱🟠A 3D two-joint robot arm learns to reach a goal around a keep-out ball with tabular…
Bicycle-Model Path TrackingNew📱Simulate a vehicle with fixed wheelbase and clamped steering, using a forward-facing sensor…
3D Bicycle-Model Path Tracking: Autonomous Car with LIDARNew📱🟠3D autonomous car with a LIDAR cone: kinematic bicycle model, potential-field planner,…
Кобот: зона безпеки обмеження потужності та силиNew📱Інтерактивний симулятор безпеки кобота: змінюйте швидкість підходу, приведену масу та…
Ретрансляційний ланцюг дронів: сигнал у горахNew📱Інтерактивна 3D-симуляція ретрансляційного ланцюга дронів для гірничо-рятувальних операцій:…
SLAM на графі поз: оптимізація замикання петліNew📱Проведіть робота по замкненому маршруту з шумною одометрією, спостерігайте накопичення…
Робот-рука і навчання з підкріпленням: пошук політики методом крос-ентропіїNew📱Спостерігайте, як рука робота із 3 суглобами вчиться діставати ціль без жодного градієнта:…
Екзоскелет: підтримка крутного моменту за фазою ходиNew📱Інтерактивна 3D-симуляція керованого екзоскелета нижньої кінцівки: налаштуйте пікове…
Флокінг роботизованого рою — метричні проти топологічних сусідівNew📱Інтерактивна 3D-симуляція флокінгу Рейнольдса для рою роботів, яка дозволяє перемикатися між…
Еліпсоїд маніпулятивності та сингулярності маніпулятораNew📱Перетягуйте ціль, щоб керувати 3-ланковою рукою-маніпулятором через обернену кінематику…
Виявлення об'єктів у хмарі точок LiDARNew📱Багатоканальний LiDAR, що обертається, сканує дорожню сцену в реальну 3D-хмару точок, після…
Керування податливістю руки робота за силою та моментомNew📱Інтерактивний симулятор імпедансного керування: рука робота з давачем сили/моменту на…
Стигмергійне будівництво роями роботівNew📱Рій роботів без лідера будує вежі на сітці, відчуваючи феромонне поле, що дифундує та…
Планувальник траєкторії дрона з MPCNew📱Спостерігайте, як квадрокоптер під керуванням вибіркового прогнозного керування (MPPI) у…
Затримка контуру сприйняття-дії та предиктор СмітаNew📱🟠Робот переслідує рухому ціль, отримуючи дані про своє положення із затримкою через конвеєр…
Рій наноботів: радіус зв'язку та розподіл завданьNew📱Децентралізований рій наноботів передає сигнали про завдання від робота до робота через…
Наноробот-плавець: теорема про гребінець і нереципрокний рухNew📱Інтерактивний 3D-наноплавець за низьких чисел Рейнольдса: змінюйте фазовий зсув між двома…
Пружний привод гомілковостопного екзоскелета: накопичення й повернення енергіїNew📱Інтерактивна 3D-модель гомілковостопного екзоскелета з пружним приводом: пружина накопичує…
Лінія сортування з таймінгом датчиківNew📱Інтерактивний 3D-симулятор лінії сортування, де фотоелектричний датчик і пневматичний…
Hindsight Experience Replay: навчання руки-маніпулятора з розрідженою винагородоюNew📱Дві однакові дволанкові руки-маніпулятори навчаються досягати випадкових цілей з однаковою…
Штовхання роботом: конус руху та поверхня обмеженняNew📱Штовхайте коробку по столу одним штовхачем робота і спостерігайте, як квазістатична…
Архітектура субсумпції: пошарове реактивне керування роботомNew📱Інтерактивний 3D-симулятор архітектури субсумпції: мобільний робот керується незалежними…
Дельта-робот: паралельна кінематика для маніпуляцій pick-and-placeNew📱Інтерактивний 3D дельта-робот: три паралельні важелі керують платформою, яка завжди…
Адаптивне керування суглобом робота: MRAC при невідомому навантаженніNew📱Суглоб робота-маніпулятора в 3D відстежує задану еталонну траєкторію, поки невимірювана маса…
Симулятор густини роботів і витіснення робочих місцьNew📱Регулюйте густину роботів за реальними показниками IFR для країн (Південна Корея, Сінгапур,…
Привід шарніра на DC-мотор-редукторі: зворотна ЕРС і крива момент-швидкістьNew📱Керуйте одним шарніром робота через реальну модель DC-мотора з редуктором: напруга якоря,…
Квадратурний обертовий енкодерNew📱Інтерактивний 3D квадратурний обертовий енкодер: диск із прорізами обертається повз два…
Баланс двоногого робота: симулятор нульового моменту сил (ZMP)New📱Керуйте моделлю двоногого робота на основі лінійного оберненого маятника, слідкуйте, як…
Момент і швидкість привода: як обирають актуатор для суглоба роботаNew📱Інтерактивний 3D-симулятор лебідки з вантажем, що порівнює, як щітковий двигун постійного…
Люфт зубчастої передачі в суглобах роботаNew📱Інтерактивний 3D-симулятор люфту зубчастої передачі в суглобі робота з мотор-редуктором:…
Клонування поведінки та зсув розподілуNew📱Політика клонування поведінки на основі k найближчих сусідів навчається завданню маніпуляції…
Модульний робот зі зміною формиNew📱Решітка кубічних роботів-модулів змінює форму, обертаючись на 90° навколо нерухомого сусіда…
Тріангуляція лінії за декількома камерамиNew📱Симулятор автоматичного суддівства ліній у спорті: кілька камер тріангулюють точку удару…
Косметичний робот-розпилювач: нанесення уздовж нормалі до поверхніNew📱3-DOF робот-маніпулятор виконує растровий прохід по вигнутому бюсту-манекену, аналітично…
Навігація робота в класі за проксемікоюNew📱Керуйте роботом-помічником з диференціальним приводом, який по черзі підходить до учнів у…
Монітор безпеки в реальному часі: виявлення аномалій і перемикання на резервний режимNew📱Спостерігайте, як пошкоджена політика робота дрейфує до забороненої зони, поки незалежний…
Моніторинг швидкості та дистанції (ISO/TS 15066)New📱Спостерігайте, як контролер моніторингу швидкості та дистанції (SSM) в реальному часі…
Категорії аварійної зупинки (IEC 60204-1)New📱Активуйте аварійну зупинку рухомого маніпулятора за категорією 0 (миттєве відключення…
QP-розподіл опорних сил чотириногого роботаNew📱Розв'яжіть квадратичну задачу оптимізації, яку контролер цілісного тіла ногастого робота…
Планування перехоплення: переорієнтація об'єкта через захват-і-перекладанняNew📱Робот-захват з обмеженим кутом повороту зап'ястя має переорієнтувати кубик у задане…
Мовна неоднозначність у роботів: запитати чи діятиNew📱Інтерактивний 3D-симулятор політики "запитати чи діяти" в роботах, керованих мовою: для…
Розподіл завдань між роботами через консенсусNew📱Спостерігайте, як флот роботів виконує алгоритм консенсусних пакетів (CBBA): кожен робот…
Сертифікатор архітектури безпеки та рівня повноти (Performance Level)New📱Інтерактивний симулятор функціональної безпеки за ISO 13849-1: оберіть архітектуру керування…
Візуальна одометрія: накопичення дрейфу та корекція замиканням циклуNew📱Спостерігайте, як камера робота обчислює своє положення методом лічислення шляху за…
Метод динамічного вікна: локальне уникнення перешкодNew📱Спостерігайте, як робот з диференціальним приводом у реальному часі об'їжджає перешкоди за…
Робот-лінієслідувач: керування трасою через PIDNew📱Налаштуйте справжній PID-регулятор за сигналом похибки датчика, поки робот із…
Розв'язувач конфліктів трьох законів робототехнікиNew📱3D-робот розв'язує конфліктні директиви за ієрархією трьох законів Азімова — запобігання…
Квантова магнітометрична навігація: фільтр часток за магнітними аномаліямиNew📱Спостерігайте, як робот без GPS визначає своє положення за допомогою квантового…
Дельта-робот для пакування: продуктивність проти межі швидкості приводуNew📱Інтерактивний 3D паралельний (дельта) робот для лінії пакування харчових продуктів: реальна…
Мережа акустичних буїв-телеметрів: локалізація тварин методом TDOANew📱Мережа роботизованих гідрофонних буїв визначає місцезнаходження позначеної морської тварини…
Робот-художник: генерація мазків по траєкторії інструментаNew📱Інтерактивна дволанкова рука робота типу SCARA використовує аналітичну обернену кінематику…
Планування маршруту прибирання робота-пилососаNew📱Порівняйте, як робот-пилосос покриває умебльовану кімнату за допомогою систематичного…
Хореограф сервоприводів аніматронікиNew📱Керуйте 3D-головою аніматроніка через циклічну хореографію сервоприводів і порівнюйте…
Дуель роботів-сумоїстів: кут огляду сенсора та стратегія краю рингуNew📱Два автономні роботи-сумоїсти шукають, атакують і штовхають одне одного всередині круглого…
Робот для розкрою тканини — оптимізатор розкладки лекалNew📱Автоматизований робот для розкрою одягу у 3D: алгоритм розкладки лекал (NFDH) упаковує…
Робот-рука, що ходить по ферміNew📱Симулятор дворукого маніпулятора у стилі Canadarm2, що переміщується по фермі космічної…
Tri-Star Stair-Climbing WheelchairNew📱🟠Interactive 3D tri-star (planetary) wheel cluster climbing stairs: a rigid three-wheel…
Рука робота-сапера: кінематика маніпулятора для знешкодження вибухівкиNew📱Керуйте маніпулятором робота-сапера: повертайте турель до підозрілого предмета, розв'язуйте…
Робот-доїльний апарат: відстеження та приєднання до дійокNew📱Інтерактивний 3D-симулятор роботизованого доїльного апарата: лазерний датчик визначає…
Рука-дозатор для небезпечних речовин: аварійна зупинка за сигналом газового датчикаNew📱Хімічно стійка рука-маніпулятор дозує агресивний реагент зі стелажа в реактор по плавній…
Роботизоване контактне точкове зварювання: ядро та деформація панеліNew📱3D-робот-зварювальник виконує контактне точкове зварювання на металевій панелі; регулюйте…
Робот-стругач деревини, що адаптується до волоконNew📱Головка робота-стругача зчитує кут волокон деревини попереду різця та повертає лезо…
Робот-кросконект: автоматичне перемикання оптичного патч-панелюNew📱Спостерігайте, як робот-гентрі з рухом по осях X та Y від'єднує та переключає оптичні…
Автоматизоване укладання волокна: керування курсом і дефекти зазору/нахлестуNew📱Спостерігайте, як робототехнічна голівка автоматизованого укладання волокна (AFP) укладає…
Планувальник Перестановок у Контейнерному ДворіNew📱Спостерігайте, як автоматичний штабелюючий кран забирає контейнери з двору у строгому…
Керування суміщенням фарб — замкнений контур вирівнювання кольорівNew📱Інтерактивний 3D-симулятор сервоконтуру суміщення кольорів рулонної офсетної машини:…
Готельний робот-кур'єр: маршрутизація A* між поверхамиNew📱Інтерактивний 3D-симулятор готельного робота обслуговування номерів: пошук шляху A* на…
Робот евакуації поранених: платформа для нош, що самовирівнюєтьсяNew📱Керуйте шестиколісним роботом для евакуації поранених по нерівній місцевості: чотири приводи…
Робот для 3D-сканування музейних артефактів (Next-Best-View)New📱Роботизована рука та обертовий стіл сканують процедурно згенерований артефакт за жадібним…
Хаотичний генератор ентропії роботизованої рукиNew📱Спостерігайте, як хаотично приведена в рух дволанкова роботизована рука видобуває справжню…
Навігація робота в натовпі — взаємне уникнення зіткнень (ORCA)New📱Робот безпеки патрулює заповнену людьми площу, уникаючи зіткнень за алгоритмом взаємного…
Квантова гіроскопічна навігація — інтерферометр Саньяка та рахування шляхуNew📱Керуйте ровером у тунелі без GPS і порівнюйте рахування шляху від квантового гіроскопа на…
Відстеження руки: скелетна зворотна кінематикаNew📱Інтерактивний 3D-симулятор відстеження руки камерою: зашумлені дані сенсора про кінчики…
Тренажер VR-телеоперування: степеневий закон практикиNew📱Тренуйте телекеровану роботизовану руку через повторювані VR-вправи "дотягнутися й…
Захоплення супутника, що обертається: збереження моменту імпульсуNew📱Симулятор роботизованого апарата обслуговування, що захоплює супутник, який вільно…
Зчеплення та проковзування коліс марсохода з ґрунтомNew📱Керуйте шестиколісним марсоходом на підвісці rocker-bogie, піднімаючись схилом реголіту,…
Керування покриттям рою (Вороного/Ллойд)New📱Спостерігайте, як децентралізований рій роботів ділить область на комірки Вороного та…
PID-регулятор суглоба роботаNew📱Інтерактивний симулятор PID-регулювання одного суглоба робота-маніпулятора: налаштуйте…
Навігація за методом штучних потенційних полівNew📱Спостерігайте, як мобільний робот рухається, спускаючись градієнтом штучного потенційного…
Тріангуляція глибини стереозоромNew📱Дві віртуальні камери на рухомій стереопанелі рендерять живі зображення зліва й справа;…
Патрулювання роботом для перевіркиNew📱Інтерактивна 3D-симуляція робота для перевірки Boston Dynamics стилю, який патрулює…
Цифровий двійник розумної фабрикиNew📱Повномасштабний 3D цифровий двійник автоматизованого виробничого цеху: три конвеєрні стрічки…
Surgical Robot Remote Centre of Motion: Trocar Pivot, Motion Scaling and Tremor FilterNew📱🟠3D surgical robot cell: remote-centre-of-motion kinematics (planar IK/FK), motion scaling…
Адаптивний піддатливий захватNew📱Порівняйте жорсткий захват з фіксованою силою та адаптивний піддатливий захват на двох дуже…
Дрон з урахуванням вітру: повернення додомуNew📱Відправте дрон у політ за обраного вітру і порівняйте наївне правило повернення за…
Робот-дозатор проти ручного піпетуванняNew📱Спостерігайте, як робот-дозатор піпетує повторювані 96-лункові планшети поруч із…
Обмеження потужності та сили (ISO/TS 15066)New📱🟠Симулятор безпеки контакту кобота: дволанкова рука рухається до манекена людини, а…
Злиття зору й дотику для захопленняNew📱Захоплювач робота оцінює положення об'єкта за зашумленою, час від часу перекритою камерою та…
Лабораторія конуса тертя захопленняNew📱🟠Інтерактивний симулятор захоплення з силовим замиканням: двопальцевий захоплювач стискає…
Введення воронкою за невизначеностіNew📱🟠Штифт шукає отвір, справжнє положення якого приховане всередині еліпса невизначеності.…
Стійке сприйняття за зсуву доменуNew📱Збільшуйте інтенсивність туману, дощу чи снігу і спостерігайте, як впевненість камери, LiDAR…
Планувальник траєкторій MPPINew📱🟠Інтерактивний планувальник Model Predictive Path Integral (MPPI): сотні випадково збурених…
Спільна автономність: змішування наміру людини з допомогою роботаNew📱Керуйте хірургічним інструментом до цілі, поки контролер спільної автономності визначає ваш…
Лабораторія розпізнавання текстур на дотикNew📱Проведіть тактильний датчик робо-пальця по ребристих поверхнях і подивіться, як сигнал…
Vacuum Gripper Pick and Place: Holding Force, Leakage and Slip Limits - 3D Blender LabNew📱🟠A gantry robot picks a box with a suction cup: watch vacuum build against pump speed and…
Вільно-літаючий робот-помічник: утримання позиції на тязі вентиляторівNew📱Керуйте вільно-літаючим роботом-помічником кабіни (у стилі Astrobee/CIMON), що летить між…
Control Barrier Function Safety Filter: Obstacle QP and Forward InvarianceNew📱🟠3D control-barrier-function safety filter: a rover driven by a goal-seeking controller is…
Soft Peristaltic Crawler: Anisotropic Friction Ratchet, Wave Number and DutyNew📱🟠3D peristaltic soft-robot crawler: a travelling contraction wave plus anisotropic Coulomb…
Two-Link Arm Inverse Dynamics: Torque Split into Inertial, Coriolis and Gravity PartsNew📱🟠3D two-link robot arm inverse dynamics: the joint torque of a swinging arm is decomposed…
Quadruped Gait Generator: Duty Factor, Phase Offsets and Static Stability MarginNew📱🟠3D quadruped gait generator with Hildebrand-style duty factor and phase offsets: walk, trot,…
Візуальне SLAM у великому масштабіNew📱Керуйте роботом з камерою по замкнутому маршруту: спостерігайте, як орієнтири формують…
MPC-баланс крокуючого роботаNew📱Штовхніть чотирилапого робота й порівняйте наївний реактивний контролер із прогнозним…
Розподілене покриття території: рій за ВоронимNew📱Флот роботів самостійно розподіляється по території, спираючись лише на локальну інформацію…
Захоплення в умовах невизначеностіNew📱Рука робота має захопити об'єкт, чия справжня поза прихована всередині хмари невизначеності…
Керування всім тілом: симулятор нуль-простору надлишкової рукиNew📱4-суглобова плоска рука має на два ступені свободи більше, ніж потрібно для 2D-завдання…
Читабельний рух робота: ефективна проти читабельної траєкторіїNew📱Порівняйте найкоротший шлях руки робота з читабельною траєкторією, яка навмисно перебільшує…
Симулятор дрейфу клонування поведінкиNew📱Відтворіть продемонстровану траєкторію руки робота за допомогою наївної політики клонування…
Пневматичний м'який захват проти жорсткого затискачаNew📱Захопи сферу, неправильну зірку та крихку пластинку м'яким пневматичним захватом, чиї три…
Зварювальний робот зі стеженням за швомNew📱Спостерігайте, як лазерний/камерний датчик стеження за швом сканує звивисту зварювальну…
Розведення трафіку роботів на складіNew📱Дві однакові флотилії складських роботів одночасно комплектують замовлення. Один флот сліпо…
Робот селективного збору фруктів проти струшувачаNew📱Робот-маніпулятор з комп'ютерним зором сканує кущ із плодами, оцінює стиглість кожного за…
Лапка гекона проти присоски та липкої стрічкиNew📱Керуйте кутом відриву, щоб зачепити й відпустити гекон-подібні волоски (сетe) силами…
Картування тиску електронної шкіриNew📱Щільна сітка окремо адресованих тактильних сенсорів (таксeлів) вкриває панель шкіри робота.…
Прогнозоване обслуговування — вібраційний сигнатурний аналіз суглоба роботаNew📱Двигун ліктьового суглоба робота-маніпулятора формує дедалі виразнішу вібраційну сигнатуру в…
Вільноплаваючий космічний робот: симулятор керування рукою зі зчепленням реакціїNew📱Керуйте 3-суглобовою рукою вільноплаваючого космічного апарата, наводячи її на точку…
Квантово-скоригована інерціальна навігаціяNew📱Керуйте роботом у тунелі без GPS і порівнюйте дві оцінки положення: суто класичну траєкторію…
Тактильний зворотний зв'язок у телекеруванніNew📱Віддалений захоплювач торкається м'якої губки, жорсткого блока або крихкого яйця. Коли…
Безпечне навчання з підкріпленням: обмежене дослідження проти наївногоNew📱Паралельні перегони навчання з підкріпленням: наївний робот досліджує середовище повністю…
Керування батареєю флоту: прогнозована підзарядка проти застряганняNew📱Дві однакові флотилії роботів виконують розкидані по підлозі завдання, поки їхні батареї…
Стигмергійний пошук шляху: рій цифрових феромонівNew📱Децентралізований рій роботів знаходить найкоротший шлях від гнізда до цілі виключно завдяки…
Сингулярність ОК: наївний і демпфований розв'язувачіNew📱Дві однакові 2-суглобові руки-маніпулятори відстежують той самий заданий шлях до повного…
Резервний канал безпеки проти одноканального керування роботомNew📱Внесіть відмову типу «безконтрольна команда» в головний контролер маніпулятора. Порівняйте…
Уникнення перешкод через оптичний потікNew📱Проведіть дрон лише з камерою крізь скупчення перешкод: без лідара і без стереопари —…
Надлишковість сенсорного злиття проти відмови одного сенсораNew📱Наземний робот проходить смугу перешкод, поки пилові хмари, відблиски та дощ засліплюють…
Ноги проти коліс: прохідність по завалахNew📱Колісний та чотириногий роботи одночасно долають те саме поле завалів — колісний застрягає…
Жорстке проти піддатливого введення штифта в отвірNew📱Два однакових роботизованих маніпулятори одночасно вставляють той самий зміщений штифт у…
3D-друк бетоном: вікно часу зчеплення шарівNew📱🟠Керуйте інтервалом нанесення шарів роботизованого бетонного принтера: занадто швидко —…
Жорсткий проти піддатливого робота у гробничному проходіNew📱Керуйте тим самим роботом-повзуном у вузькому проході гробниці, встеленому крихкими…
Прогнозована проти реактивної ракетки роботаNew📱Дві роботизовані ракетки для настільного тенісу одночасно приймають однакові швидкі подачі з…
Симулятор передбачуваності патрулювання охоронного роботаNew📱Порівняйте охоронного робота, що патрулює об'єкт за фіксованим маршрутом, і робота з…
Диспетчер трафіку складського флоту роботівNew📱Запустіть флот складських роботів-візків по спільній сітці вузьких проходів і порівняйте…
Симулятор евакуації від рудникового газуNew📱Порівняйте автономний кар'єрний самоскид з датчиком газу, який відчуває зростання…
Компенсація плавучості для підводних роботівNew📱Спостерігайте, як некерований ROV входить у некероване занурення чи спливання через…
Мультисенсорний сортувальник вторсировини: NIR проти лише зоруNew📱Спостерігайте, як роботизована рука сортує змішаний потік на конвеєрі, де частина прозорих…
12 на сторінку